ABSTRACT
Variable inlet guide vane (VIGV) control is among the most energy-efficient flow regulation methods for axial pumps because it adjusts the inlet swirl angle directly while preserving high hydraulic efficiency. However, unlike rotational-speed control, whose performance curves scale straightforwardly through the affinity laws, VIGV control alters the intrinsic shape of the head-flow (H-Q) curve at each vane angle and therefore requires angle-specific prediction. This study proposes a transition-informed Gaussian process regression (TI-GPR) model that augments standard GPR by explicitly incorporating the gradient sign-reversal point of the S-shaped characteristic curve through adaptive region splitting and sigmoid-based blending. A four-factor evaluation covering CV strategy, training-data sparsity, input dimensionality, and model type shows that, even when only Q–H data are available (2D input), TI-GPR lowers the relative MAPE by 17.525% under sparse interpolation and by 35.938% under extrapolation relative to the baseline GPR model. Adding valve-position information (3D input) improves the accuracy of both models further, and TI-GPR retains its advantage. These results demonstrate that a minimal structural modification embedding the stability-gradient transition boundary can yield substantial predictive gains, particularly in data-scarce regimes.
-
KEYWORDS: Gaussian process regression, Inlet guide vane, Pump characteristic curve, Surge prediction, Machine learning, Data-driven model
-
KEYWORDS: 가우스 과정 회귀, 입구 안내 깃, 펌프 특성곡선, 서지 예측, 기계학습, 데이터 기반 모델
NOMENCLATURE
Absolute Percentage Error [%]
Stable-region Training Subset [-]
Surge-region Training Subset [-]
Head Prediction of Stable-region Submodel [m]
Head Prediction of Surge-region Submodel [m]
Blended Head Prediction of TI-GPR [m]
Sigmoid Steepness Parameter [CMM-1]
Covariance (kernel) Function [m2]
Matern Correlation Function [-]
Covariance Matrix of Training Data [m2]
Matern Kernel Length Scale [-]
Mean Absolute Percentage Error [%]
Number of Data Points [-]
Measured Rotational Speed [rpm]
Number of Training Points in Stable Region [-]
Rated Rotational Speed [rpm]
Number of Training Points in Surge Region [-]
Number of Test IGV Angles [-]
Number of Training IGV Angles [-]
Volumetric Flowrate [CMM]
Fixed Split-point Flowrate [CMM]
Measured Volumetric Flowrate [CMM]
RPM-normalized Flowrate [CMM]
Stability Transition Flowrate [CMM]
Coefficient of Determination [-]
Throttle Valve Opening [%]
Blending Weight Function [-]
Training Input Matrix [-]
Training Output Vector [m]
Matern Smoothness Parameter [-]
GPR Prediction Variance [m2]
Signal Standard Deviation (Constant Kernel) [m]
Observation Noise Standard Deviation [m]
Predictive Standard Deviation of Stable-region Submodel [m]
Predictive Standard Deviation of Surge-region Submodel [m]
Prediction Variance of Blended TI-GPR [m2]
1. 서론
축류펌프는 제조를 포함한 다양한 산업 전반에 널리 사용되는 유체 기계로서, 특히 대유량·저양정 조건에서 유체 이송에 적합하여 발전소 순환수 계통, 하수처리 시설, 대규모 관개 시스템 등에서 핵심 설비로 운용되고 있다. 산업 현장에서는 일반적으로 축류펌프의 유량 조절을 위해 회전수(RPM) 제어, 밸브 제어, 그리고 가변 입구 안내깃(Variable Inlet Guide Vane, VIGV)을 포함한 가변 형상 제어를 활용한다[
1,
2]. RPM 제어의 경우, 상사법칙(Affinity Law)에 의해 임의의 회전수에서의 특성곡선을 기준 회전수의 특성곡선으로부터 아래와 같이 유추할 수 있다.
그러나 이러한 RPM 제어에서는 펌프의 축동력이 회전수의 세제곱에 비례하여, 부분 부하 시 에너지 소비가 크게 증가한다는 특성이 존재한다[
3]. 또한, 밸브 제어는 가장 적용이 간편하다는 장점 이면에 시스템 저항을 인위적으로 증가시킨다는 물리적 특성으로 인해 교축 손실에 의한 에너지 낭비가 불가피하다는 한계가 알려져 있다. 그러나 이에 비해 VIGV 제어는 임펠러 입구 유동 각도를 직접 조절하여 최적 효율 근방에서 유량 조절이 가능하므로, 에너지 절감 효과가 큰 진보된 유량 제어 방식으로 평가된다[
4]. 그러나 VIGV 제어에서는 안내깃 각도의 변화가 임펠러 입구의 선회 유동 구조를 근본적으로 변경하므로, 각도 간 상사법칙이 성립하지 않는다는 한계가 존재한다[
2]. 즉, 특정 IGV 각도에서 측정된 Q-H 곡선으로부터 다른 각도의 곡선을 유도하는 것이 이론적으로 불가능하며, 각 IGV 각도별로 독립적인 성능 평가가 필수적이다. 이 특성은 VIGV 펌프의 성능 특성 파악을 RPM 제어 대비 본질적으로 고난도의 과제로 만드는 핵심 요인이다.
축류펌프의 Q-H 특성곡선은 원심펌프와 달리 저유량 영역에서 양정이 재상승하는 S자형(S-shaped) 특성을 나타낸다. 일반적으로 험프 구간(Hump Region)이라고 일컬어지는 해당 영역에서는 양정과 유량의 기울기가 양의 값이 되어 시스템 곡선과의 복수 교차점이 형성되며, 이로 인한 불안정 운전(Surging)은 펌프 계통의 심각한 진동 및 성능 저하를 유발한다[
5]. 따라서 축류펌프의 Q-H 곡선 예측에서는 안정 영역뿐만 아니라 서지 전환 구간까지 포함한 전 운전 범위의 정확한 모사가 요구된다.
이러한 문제를 해결하고자 전산유체역학(Computational Fluid Dynamics, CFD) 시뮬레이션은 펌프 성능 예측에 광범위하게 활용되어 왔으나[
2], VIGV 각도와 밸브 개도의 다양한 조합에 대한 성능 맵을 CFD로 전수 구축하는 것은 막대한 계산 비용을 수반한다. 실험적 방법 역시 모든 IGV 각도 조건에서의 시험 수행이 시간적·경제적 제약으로 현실적이지 않은 경우가 많다[
6]. 이에 따라, 제한된 시험 데이터로부터 시험되지 않은 관심 영역에서의 성능을 예측하는 데이터 기반 접근법의 필요성이 대두되고 있다.
본 연구에서 사용된 기저 모델인 가우스 과정 회귀(Gaussian Process Regression, GPR)는 비모수적(Nonparametric) 확률 모델로서, 예측값의 불확실성을 자연스럽게 정량화할 수 있고, 소 규모 데이터셋에서도 과적합 없이 안정적인 일반화 성능을 보이는 장점이 있다[
7]. 그러나 단일 커널 함수를 사용하는 기존 GPR 모델은, 안정 영역의 완만한 감소 추세와 서지 영역의 급격한 양정 반전이라는 이질적 물리 거동을 하나의 공분산 구조로 동시에 표현해야 하는 구조적 한계를 지닌다.
이에 따라 데이터 기반의 펌프 성능 예측에 관한 연구는 크게 세 가지 방향으로 진행되어 왔다. 첫째, 구간 회귀(Piecewise Regression) 및 스플라인 기법이다. 해당 기법은 변이 구간을 구조적으로 구분하여 모델을 구성함으로써 Q-H 곡선의 국소적 비선형성에 대응할 수 있으나, 구간 경계의 사전 결정과 다차원 입력(각도, 밸브)으로의 확장이 용이하지 않다는 한계를 내포한다[
8]. 두 번째 방식인 물리 정보 기반 기계학습(PIML)은 지배 방정식이나 보존 법칙을 모델에 통합하는 접근으로[
9], 특히 PINN [
10]이 대표적이나, 펌프 Q-H 곡선에 대한 엄밀한 해석적 지배 방정식이 부재하여 직접 적용이 어렵다.
셋째, 펌프 성능 해석의 전통적 접근인 Gülich [
11]가 제시한 경험적 손실 분석(Empirical Loss Analysis) 기반 성능 예측 방법론, 즉 마찰·충돌·누설 등 개별 수력 손실을 적산하여 양정과 효율을 산출하는 전통적 접근은 설계점 근방에서 유효하나, 전 운전 범위에 걸친 S자형 특성의 다각도 예측에는 제한적이다.
이에 본 연구에서는, 축류펌프 Q-H 곡선의 기울기 부호 전환 정보를 GPR 모델에 통합하는 Transition-informed GPR(이하 TI-GPR) 방법론을 제안한다. 핵심 아이디어는 간결하다. 기존 GPR의 커널 구조와 학습 절차를 그대로 유지하면서, 유량 증가에 따라 Q-H 곡선의 기울기가 양의 값(서지영역)에서 음의 값(안정영역)으로 전환되는 지점을 기준으로 안정 영역과 서지 영역에 개별 GPR을 학습하고, 시그모이드 함수(Sigmoid Function)로 부드럽게 합성한다. 이러한 최소한의 구조적 변경이 예측 성능에 미치는 순수 효과를 정량적으로 검증하기 위해, 동일한 GPR 구조에서 기울기 전환 정보의 유무만을 변수로 하는 통제 실험을 수행하였다.
특히, TI-GPR의 범용성을 입증하기 위해 (1) 보간 및 외삽 성능, (2) 학습 각도 수, (3) 학습 벡터 입력 차원, (4) 사용 모델의 4축으로 구성된 포괄적 비교 분석을 수행하였다. 이를 통해, 제한된 Q-H 성능 시험 데이터만이 확보된 2D 조건에서부터 밸브 개도 정보가 추가된 3D 조건까지, 그리고 충분한 학습 데이터가 확보된 상황에서부터 극히 희소한 조건까지 TI-GPR의 효과를 체계적으로 검증하였다.
2. 축류 펌프 운전 데이터
2.1 축류 펌프 운전 데이터 구성
본 연구에서 사용한 데이터는 VIGV가 장착된 축류펌프의 성능 시험을 통해 수집되었다. 시험 대상 펌프의 정격 회전수는 2,560 rpm이며, 설계 유량은 7 CMM (m3/min)이다. IGV 각도(θ)는 최소 0.3o에서 최대 40.0o까지 정의된 총 7개 조건에서 시험을 수행하였으며, 각 각도 조건에서 밸브 개도율 정보(V)를 0에서 100%까지 단계적으로 변화시키며 유량(Q)과 양정(H)을 측정하여 총 163개의 운전점 데이터를 확보하였다.
Table 1에 주요 시험 조건을, 그리고
Table 2에 연구에 사용된 펌프 운전 데이터의 구성을 정리하였다. 또한,
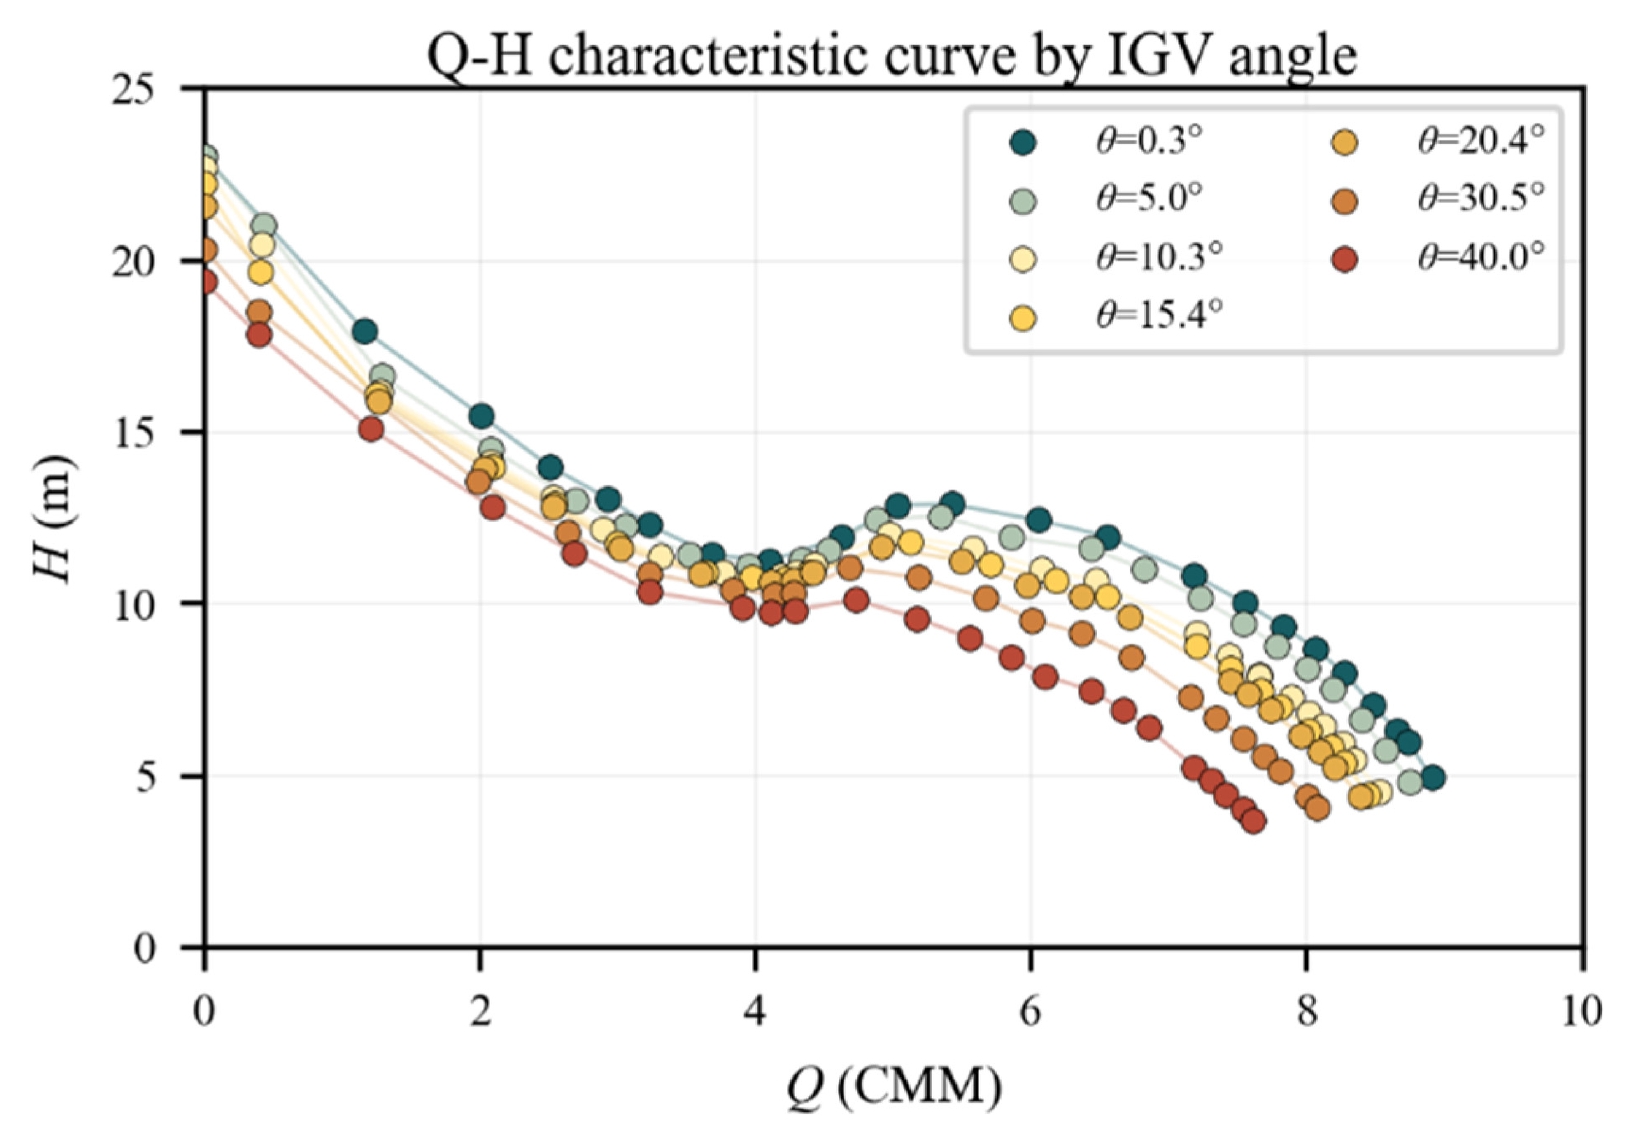
Fig. 1에 7개 IGV 각도별 Q-H 특성 데이터를 도시하였다. IGV의 제어 각도가 증가할수록 전반적인 양정이 감소하며, 저유량 영역에서 양정이 재상승하는 S자 개형이 관찰된다. 이러한 특성은 IGV 각도 전 구간에서 관찰되며, 특히 RPM 제어와는 달리 Q-H곡선이 IGV 각도에 따라 닮음 관계를 따르지 않는 특성을 확인할 수 있다.
2.2 데이터 전처리
시험 과정에서 발생하는 RPM 제어 편차를 보정(Calibration)하기 위해, 펌프 상사법칙에 기반한 정규화를 수행하였다. 이때 정규화는 상사 법칙에 기반하며, 관계식은 아래와 같이 정의된다.
이때 Nref = 2,560 rpm은 정격 회전수, Nmeas는 성능시험시 실제로 측정된 회전수이다. 정규화 과정 이후, 독립 검증(Holdout)용 데이터를 별도로 추출하여 학습에서 제외하였으며, 나머지 156포인트를 모델 학습 후보 데이터로 사용하였다. 그러나 교차검증 및 희소 데이터 분석에서는 IGV 각도 단위로 훈련 및 테스트 세트를 분할하므로, 실제 각 Fold의 학습에는 해당 훈련 각도에 속하는 데이터만을 사용하였다.
3. 펌프 운전 특성 예측 모델
3.1 가우스 과정 회귀
GPR은 함수 공간 위에 사전 분포(Prior)를 설정하고, 관측 데이터에 의해 사후 분포(Posterior)를 갱신하는 비모수 회귀 기법이다[
7]. 입력 벡터
x* = (
Q,
θ ,
V)
T에 대한 예측 분포는
식(4)를 따른다.
또한, 예측 평균
μ(
x*)와 예측 분산
σ2(
x*)는 각각
식(5) 및
식(6)과 같이 정의된다.
이때 X는 훈련 입력 행렬, y는 훈련 출력 벡터, K(X, X)는 훈련 데이터 간 공분산 행렬, k(x*, X)는 예측 입력과 훈련 데이터 간의 공분산 벡터, σ2n은 관측 잡음 분산이다. GPR은 예측값뿐만 아니라 그 불확실성(σ2(x*))을 동시에 제공한다는 점에서, 펌프 성능 예측의 신뢰도 평가에 강점을 지닌다. 본 연구에서는 IGV 각도에 따른 Q-H 곡선을 목표로 하기 때문에, X는 유량을 포함하는 데이터로 구성되며, 또한 y는 수두에 해당한다.
본 연구에서 기저 회귀 모델로 GPR을 채택한 가장 큰 이유는 해당 방법론이 소규모 데이터에서도 일반화 성능을 제공한다는 점이다. 또한 로그 주변 우도(Log-marginal Likelihood) 최적화를 통해 초모수(Hyperparameter)가 함께 적합되므로 데이터 분포와 관련된 사전 정보 없이도 쉽게 구현이 가능할 뿐만 아니라, 예측 값의 평균과 분산 정보가 자연스럽게 산출되어 모델 불확실성에 대한 정량화가 가능하다는 이점도 존재한다[
7].
한편, 본 연구의 핵심 목적은 특정 회귀 모델의 우위를 입증하는 것이 아니라, 동일한 기저 모델 구조 하에서 서지 전이 경계 정보 부가의 순수 효과를 분리·검증하는 것이다. 후술하는 TI-GPR의 영역 분할 및 시그모이드 블렌딩 전략은 GPR에 국한되지 않으며, 데이터 특성에 따라 신경망, 트리 기반 모델 등에도 동일하게 적용 가능하다.
공분산 함수로는 Matern 2.5 커널에 상수 커널과 백색잡음 커널을 결합하여 정의하였으며,
식(7)과 같이 정의된다.
Matern 2.5 커널은 2차 미분 가능(C2 연속)한 매끄러운 함수를 가정하며, 물리적 연속성을 갖는 펌프 특성곡선의 모사에 적합하다. 또한 TI-GPR의 성능을 검증하기 위한 비교 모델인 Base GPR은 주어진 훈련 각도 세트에 속하는 데이터 전체를 단일 모델로 학습하며, 서지 영역과 안정 영역의 구분 없이 전 운전 범위를 하나의 커널 구조로 표현한다.
3.2 전이 유량 경계 탐지 기법
TI-GPR의 핵심 구조적 정보인 전이 유량
Qtrans(
θ)는, 각 IGV 각도에서 양정-유량 기울기의 부호가 양에서 음으로 전환되는 유량으로 정의된다. 이는 Greitzer [
5]가 제시한 펌프 시스템의 안정성 기준, 즉
dH/dQ > 0인 운전 영역에서 시스템이 불안정 해진다는 판정 조건과 직접적으로 대응한다.
Qtrans는 이 불안정 기준이 더 이상 충족되지 않기 시작하는 유량, 즉 안정 운전의 하한 유량이다.
구체적인 탐지 절차는 다음과 같다. 각 IGV 각도에 대응하는 Q-H 데이터를 유량 순으로 정렬한 뒤, 유량 감소 방향으로 탐색하여 연속 3포인트 이상의 인접 측정점에서
dH/dQ < 0이 유지되기 시작하는 최소 유량을
Qtrans(
θ)로 결정하였다. 연속 3포인트에 대한 기준은 개별 측정 잡음에 의한 오류를 방지하기 위한 것이다.
Table 3에 각 IGV 각도별
Qtrans 값을 제시한다.
Table 3에서
Qtrans는 전반적으로 IGV 각도가 증가할수록 감소하는 경향을 보인다. 이는 유동역학적 관점에서, IGV 닫힘에 의해 임펠러 입구에 양의 선회 유동(Positive Pre-swirl)이 부여되므로 임펠러 깃의 유효 받음각(Effective Angle of Attack)이 감소하여 동일 유량에서의 양정이 줄어드는 효과로 이해할 수 있다[
1]. 또한, 유효 받음각 감소에 의해 깃 표면의 유동 박리가 더 낮은 유량에서 발생하기 때문에, 기울기 전환점(
Qtrans)이 저유량 영역으로 이동하게 되는 것이다. 이러한 경향은 Greitzer [
5]의 압축기 안정성 이론에서 예측하는 실속 발생 조건의 이동과 일치한다.
본 연구에서 제안하는 Qtrans 탐지 방식의 대안으로는 데이터 포인트를 스플라인 피팅 후 미분값의 영교차(Zero-crossing)를 탐색하는 방법이 가능하나, 본 연구에서는 데이터 수가 충분하고 측정 잡음이 작아 이산 탐지법으로도 안정적인 결과를 얻을 수 있었다. 또한 미분값을 계산하는 과정 자체가 많은 연산을 요구하므로 모델의 간결성 측면에서도 TI-GPR의 접근 방식이 더 우수하다고 판단하였다.
해당 모델의 성능을 평가하기 위한 교차검증 과정에서는 테스트 각도의
Qtrans를 사용하지 않고, 훈련 각도의
Qtrans만으로 선형 보간하여 재계산함으로써 데이터 누출(Data Leakage)을 방지하였다. 이는 실제 운용 시나리오, 즉 미시험 IGV 각도에 대한
Qtrans를 인접 시험 각도로부터 추정해야 하는 상황을 충실히 모사한다.
Table 3에서
Qtrans가 IGV 각도에 따라 단조적이지는 않으나 완만하게 변화하므로, 선형 보간에 의한 추정 오차는 무시할 만한 수준이다. 단, 경계 밖으로의 외삽 시에는
Qtrans 추정의 불확실성이 증가하며 이는 실무 적용 시 경계 각도의 사전 시험을 권장하는 근거가 된다.
본 연구에서 제안하는 TI-GPR이 Base GPR과 공유하는 특성과 차별화되는 요소를
Table 4에 정리하였다. 핵심적으로, 두 모델의 유일한 차이는 Q-H 곡선의 기울기 전환 정보(
Qtrans)의 활용 여부이다. 이를 통해 동일한 Base GPR 구조에서 기울기 부호 전환이라는 단일 정보의 부가가 예측 성능에 미치는 순수 효과를 분리하여 검증할 수 있다.
TI-GPR은 다음의 세 단계로 구성된다. (1) Qtrans를 기준으로 한 적응적 데이터 분할, (2) 각 영역에 대한 개별 GPR 학습, 그리고 (3) 시그모이드 함수 기반의 예측 합성 과정이다.
3.3.1 적응형 데이터 분할
Qtrans(
θ)를 중심으로 중첩 폭
Δ를 설정하여, TI-GPR 내 안정 영역에 대응하는 서브모델과 서지 영역에 대응하는 서브모델의 학습 데이터를
식(8) 및
식(9)와 같이 분할한다.
이때 Δ는 전이 구간에서의 데이터 중첩 폭을 결정하는 파라미터이다. 만약 Δ = 0이면 두 영역이 Qtrans에서 정확히 분리되나, 전이 구간의 학습 데이터가 부족해지며, 반면 Δ가 과도하게 큰 경우에는 영역 분리의 물리적 의미가 희석되는 특징을 지닌다.
본 연구에서는 Δ = 1.0 CMM으로 설정하여 시험을 수행하였으며, 다음의 공학적 판단에 기초한다. 첫째는, Qtrans의 추정 오차를 충분히 포함하여 탐지 불확실성에 대한 강건성을 확보하기 위함이다. 그리고 둘째로는, 전이 구간(Qtrans ± Δ)에 속하는 데이터가 양 영역 모두에 포함되어, 블렌딩 구간에서의 GPR 예측 연속성을 보장할 수 있기 때문이다. Δ 선택에 대한 결과의 강건성은 4.2절의 민감도 분석에서 검증한다. 7개 전 각도 데이터를 기준으로, Δ = 1.0에서 TI-GPR 내 안정 영역 서브모델에 106포인트, 서지 영역 서브모델에 84포인트가 분할되며, 전이 구간의 약 34포인트가 중복 포함된다. 교차검증 시에는 훈련 각도에 속하는 데이터만을 대상으로 동일한 분할 기준이 적용된다.
각 영역의 GPR은 Base GPR과 동일한 Matern 2.5 기반 커널 구조 및 학습 절차를 사용하며, 초모수는 각 영역의 데이터에 대해 독립적으로 최적화된다.
3.3.2 시그모이드 블렌딩
TI-GPR 내 안정 영역 서브모델과 서지 영역 서브모델의 예측을 전이 구간에서 부드럽게 합성하기 위해, 시그모이드 블렌딩 함수를
식(10)과 같이 정의한다.
이때
k는 전이 폭을 제어하는 기울기 파라미터이다.
k의 값이 클수록 전환이 급격해지며, 작을수록 넓은 전이 구간에서 두 구간에서 정의되는 모델이 부드럽게 혼합된다. 시그모이드 블렌딩을 통한 최종 수두 예측은
식(11)을 따른다.
Q > Qtrans인 안정 영역에서는 w가 1이 되어 TI-GPR 내 안정 영역 서브모델이 지배적이며(dominant), Q < Qtrans인 서지 영역에서는 w가 0이 되어 TI-GPR 내 서지 영역 서브모델이 지배적이다.
결과적으로 블렌딩된 TI-GPR의 예측 불확실성은 양 서브모델의 불확실성을 가중치에 따라 합성하여
식(12)와 같이 산출한다.
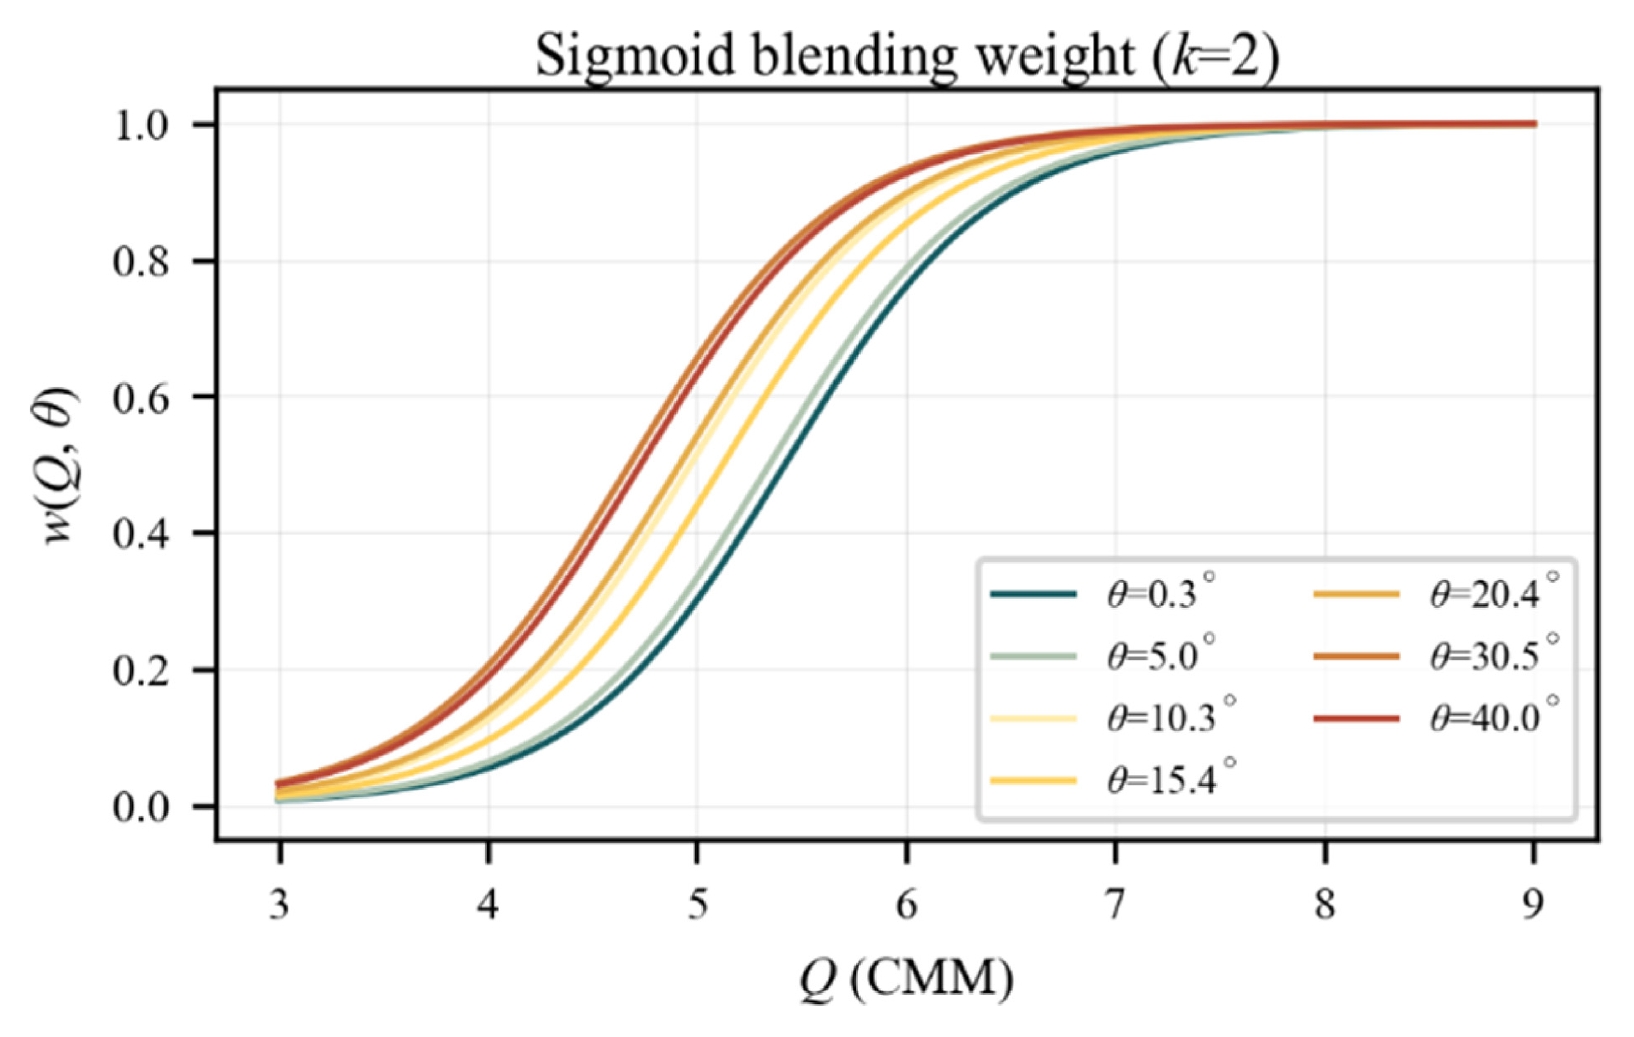
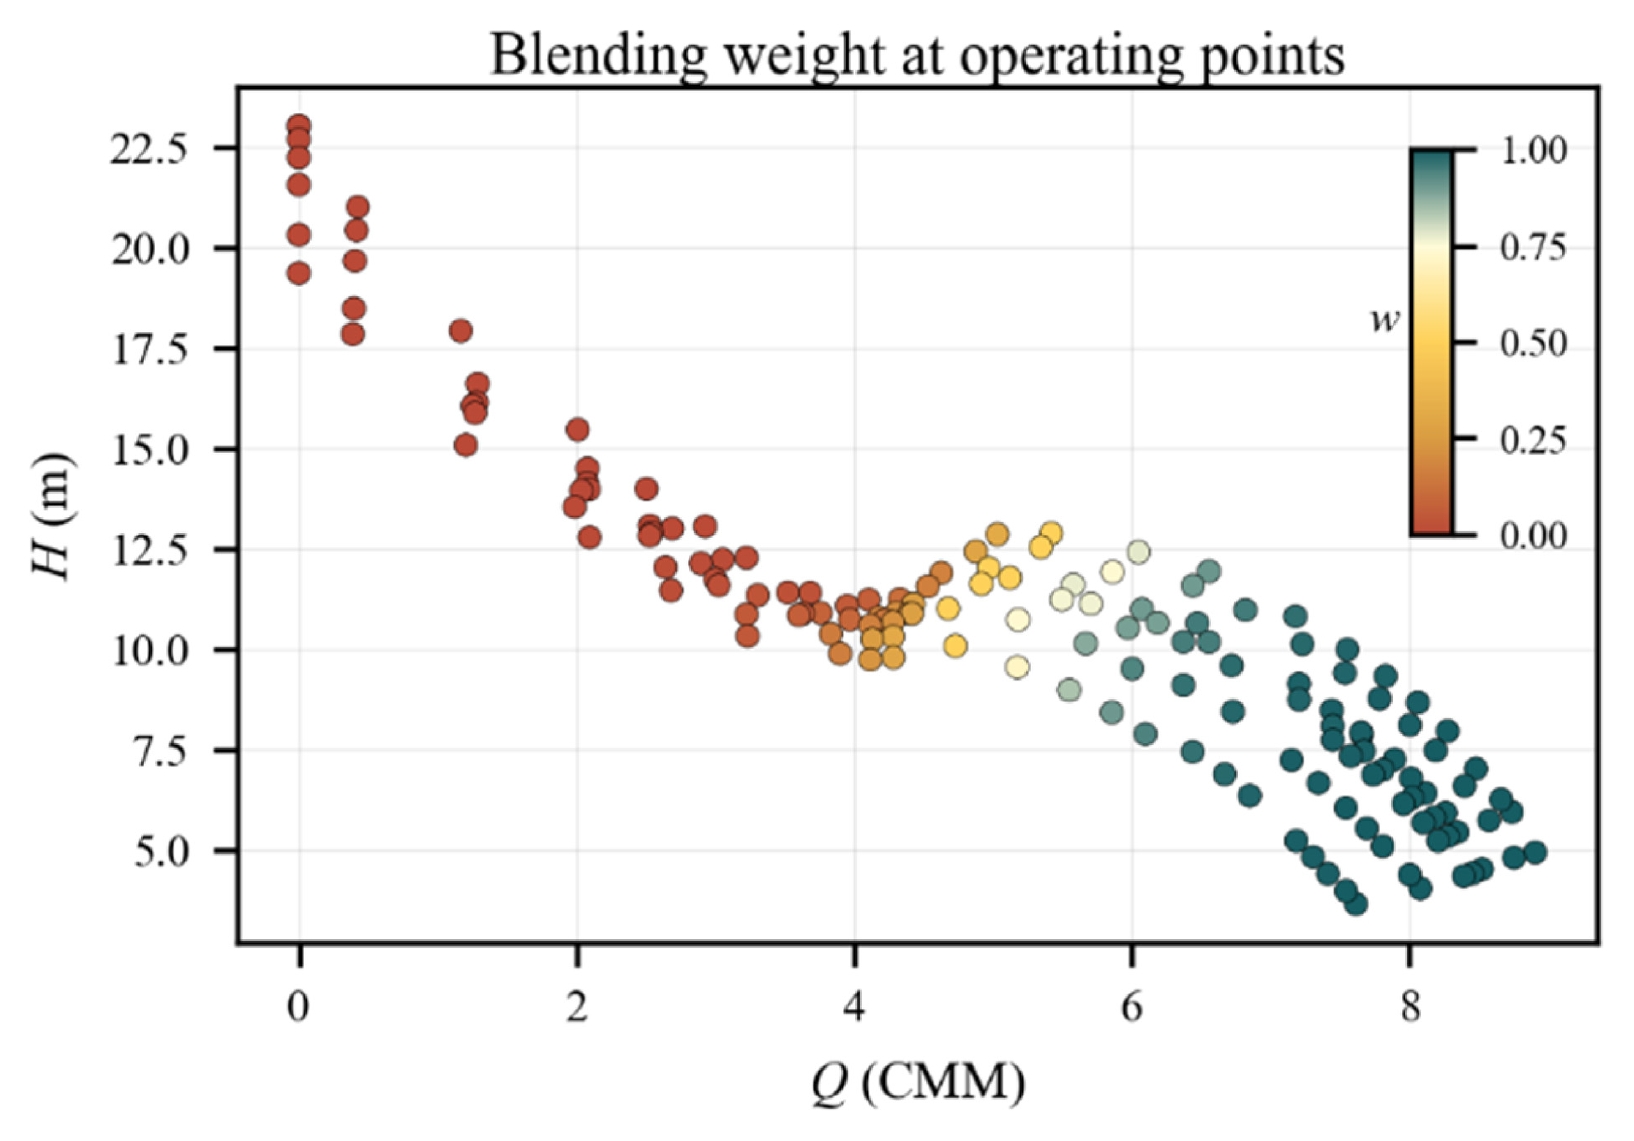
Fig. 2에 각 IGV 각도별 시그모이드 블렌딩 가중치를 도시하였다.
Qtrans(
θ)가 각도별로 상이하므로, 블렌딩 전환점도 이에 따라 동적으로 변화하는 것을 확인할 수 있다. 이에 따라 결과적으로
Fig. 3에서 각 운전점이 안정 영역과 서지 영역으로 분류되어 해당 서브모델의 학습에 활용되고 있음을 가시적으로 표현되고 있다.
3.4 교차검증 및 데이터 누출 방지 전략
본 연구에서 모델 성능 평가를 위한 교차검증은 IGV 각도(θ) 단위로 훈련 및 테스트 세트를 분할한다. 즉, 특정 각도들의 전체 데이터를 훈련에 사용하고, 나머지 각도의 데이터로 예측 성능을 평가하는 방식이다. 다음은 본 연구에서 활용된 두 가지 CV 방식을 설명한다.
첫째, BI-LMAO (Boundary-inclusive Leave-middle-angle-Out) CV방식이다. 해당 방식은 양 경계 각도(0.3
o, 40.0
o)를 항상 훈련 세트에 포함하고, 중간 5개 각도 중 일부를 순차적으로 테스트 세트로 배정한다. 이때 테스트 각도에 속하는 데이터는 학습에서 완전히 제외된다. 이는 산업 현장에서 최소·최대 각도의 시험 데이터는 일반적으로 확보 가능하다는 현실적 조건을 반영한 것으로, IGV의 최소 및 최대 각도 내에서의 보간 성능을 평가한다[
6,
12].
둘째, 자유 조합(Free Combination) 방식이다. 자유 조합 방식 CV는 7개 각도 중 임의의 부분집합을 훈련 각도로 선정하며, 경계 각도도 테스트 대상이 될 수 있다. 경계 각도가 훈련에서 배제되면 외삽 조건이 형성되어, 보다 엄격한 성능 평가가 가능하다.
두 전략 모두에서 데이터 누출(Data Leakage)을 방지하기 위해, 각 CV Fold에서 (1) 훈련 각도에 속하는 데이터만으로 GPR을 학습하고, (2) TI-GPR의 경우
Qtrans(
θ)를 훈련 각도만으로 재계산하며(Leave-one-out, LOO) [
12], (3) 구간 분할 마스크 또한 LOO
Qtrans를 기반으로 재구성된다. 이를 통해 교차검증 결과가 학습 데이터 세트에 포함되지 않은 IGV 각도에 대한 실제 예측 성능을 편향 없이 반영하도록 하였다. 평가 지표로는 MAPE (%), R
2의 두 가지를 사용하였으며, 본문에서는 스케일 독립적 비교에 유리한 MAPE를 주 지표로 제시하였다. 또한, 각
Ntrain 조건에서 평가에 사용된 각도 조합의 수를
Table 5에 정리하였다.
BI-LMAO는 경계 각도를 항상 학습에 포함하므로 중간 각도에 대한 조합을, 자유 조합은 전체 각도에 대한 조합을 가능한 모든 경우에 대하여 전수 평가하였으며, MAPE는 조합별 결과의 산술 평균이다.
4. 결과 및 고찰
4.1 전 운전 범위 예측 성능 분석
본 절에서는 Q-H 데이터만을 사용하는 2D 입력(
Q,
θ) 조건에서 Base GPR과 TI-GPR의 전 범위 예측 성능을 비교하고, 밸브 개도율 정보(
V)를 추가한 3D 입력(
Q,
θ,
V) 조건의 결과를 함께 제시한다.
Table 6에 BI-LMAO CV 기준의 전 운전 범위 예측 성능 결과를 정리하였으며,
Ntrain은 훈련에 사용된 IGV 각도의 수를 의미한다.
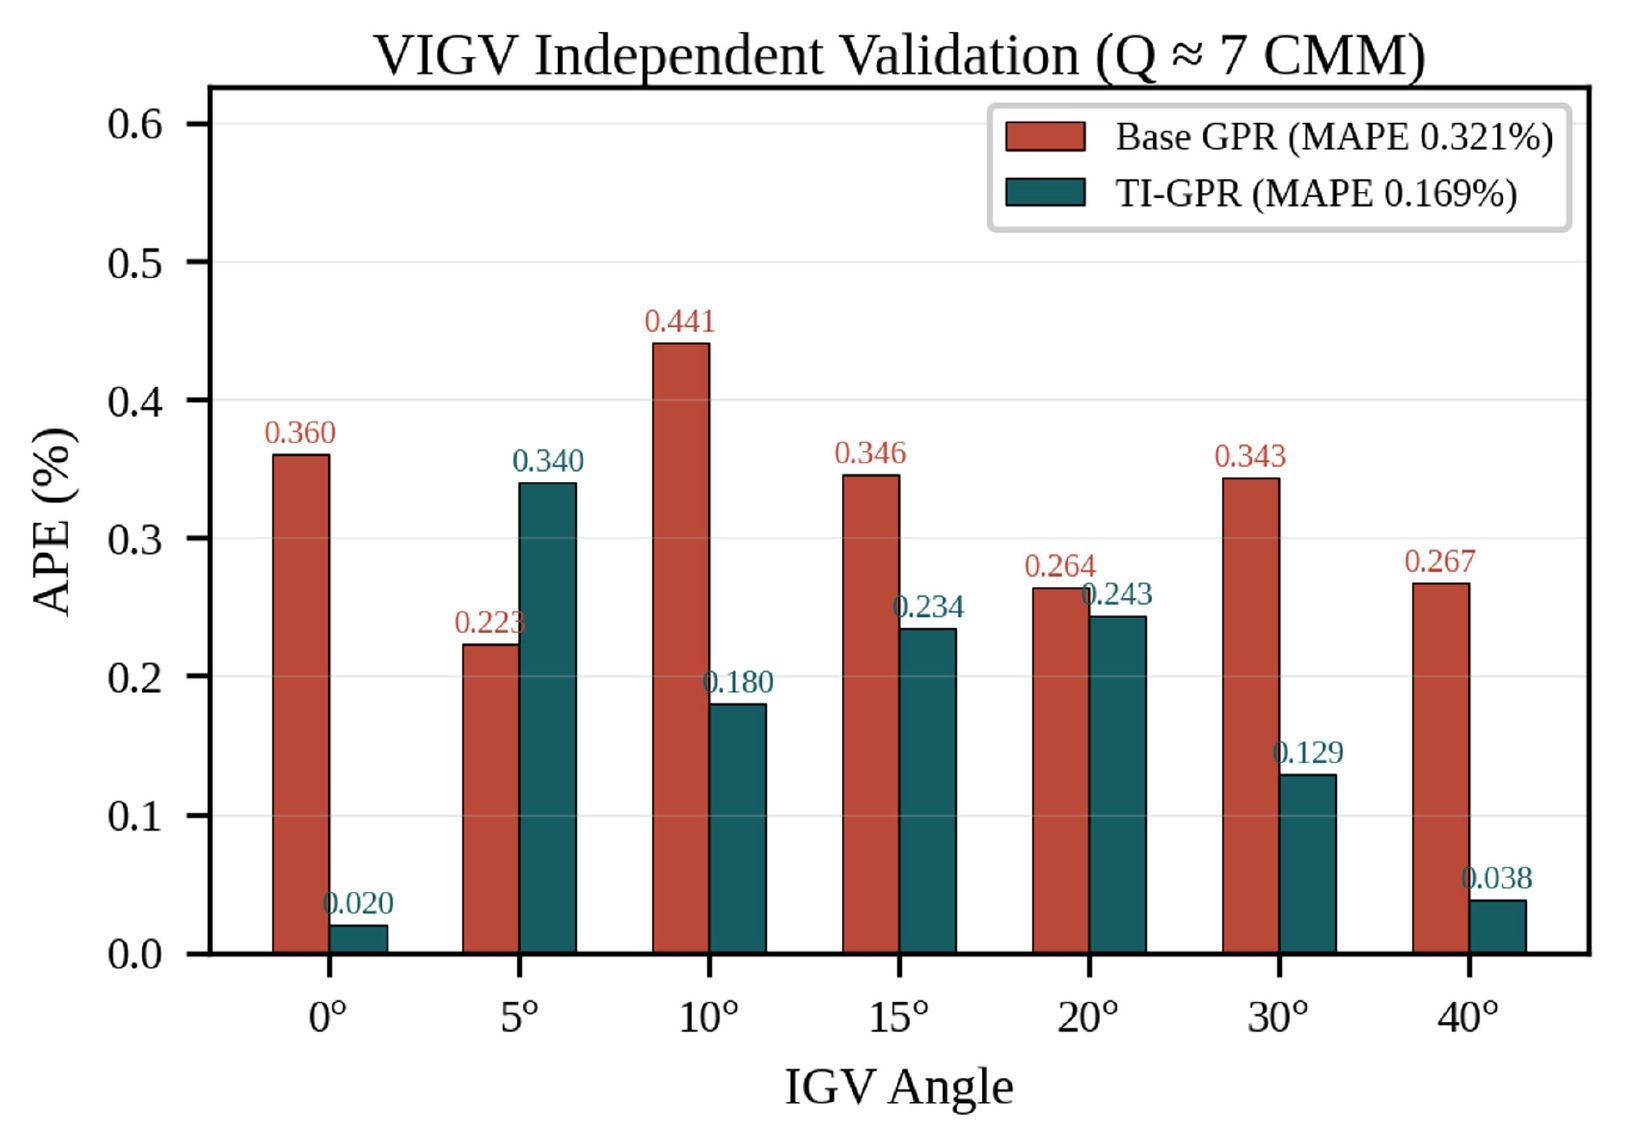
2D 조건에서 TI-GPR은 MAPE 기준 Base GPR 대비 5.409% 낮은 오차를 보이며, R2 또한 미소하지만 개선되는 결과를 확인할 수 있었다. 밸브 개도율 정보를 추가한 3D 조건에서는 양 모델 모두 전반적으로 성능이 향상되었으며, MAPE 기준 TI-GPR이 Base GPR 대비 10.018% 우수한 결과를 나타내었다. 학습에서 완전히 제외된 설계 유량 지점에서의 독립 검증 데이터(VIGV 각도별 각 1포인트)에 대해서도 TI-GPR이 Base GPR의 약 절반 수준의 오차를 보였다.
4.2 모델 파라미터 민감도 분석
TI-GPR의 두 설계 파라미터인 중첩 폭 Δ와 시그모이드 기울기 k에 대한 민감도 분석을 수행하여, 결과의 강건성을 검증하였다.
Table 7은
k에 대한 민감도 분석한 결과를 정리한 것이다. 전이 구간 BI-LMAO CV MAPE는
k = 2–10 범위에서 0.79–0.81%로, 전체 변동이 0.020%에 불과하여
k 선택에 대해 매우 강건함을 확인할 수 있다. 비록 본 연구에서는 최소 MAPE값을 보이는
k = 2를 채택하였으나, 해당 값 이외의 후보 값에서도 성능 저하가 미약한 수준임을 확인하였다.
다음으로,
Δ에 대한 민감도 분석 결과를
Table 8에 제시하였다.
Δ = 0.5–2.0 CMM 범위에서 BI-LMAO CV (
Ntrain = 6, 3D)를 수행한 결과, TI-GPR의 MAPE는 1.316–1.375%로 변동하며, 전 범위에서 Base GPR (1.462%)보다 일관되게 낮은 오차를 보인다.
Δ = 1.0에서 최소 MAPE (1.316%)를 달성하였으나, Δ = 0.5에서도 1.375%, Δ = 2.0에서도 1.356%로 성능 차이가 0.059% 이내이다. 이는 Δ 선택에 대한 결과의 강건성을 입증하며, Δ = 1.0이 최적에 가까우나 정밀한 튜닝 없이도 유사한 성능을 기대할 수 있음을 시사한다.
한편,
Qtrans를 기준으로 한 영역 분할의 타당성을 검증하기 위해 분할점의 위치와 영역 수를 변화시킨 추가 분석을 수행하였다.
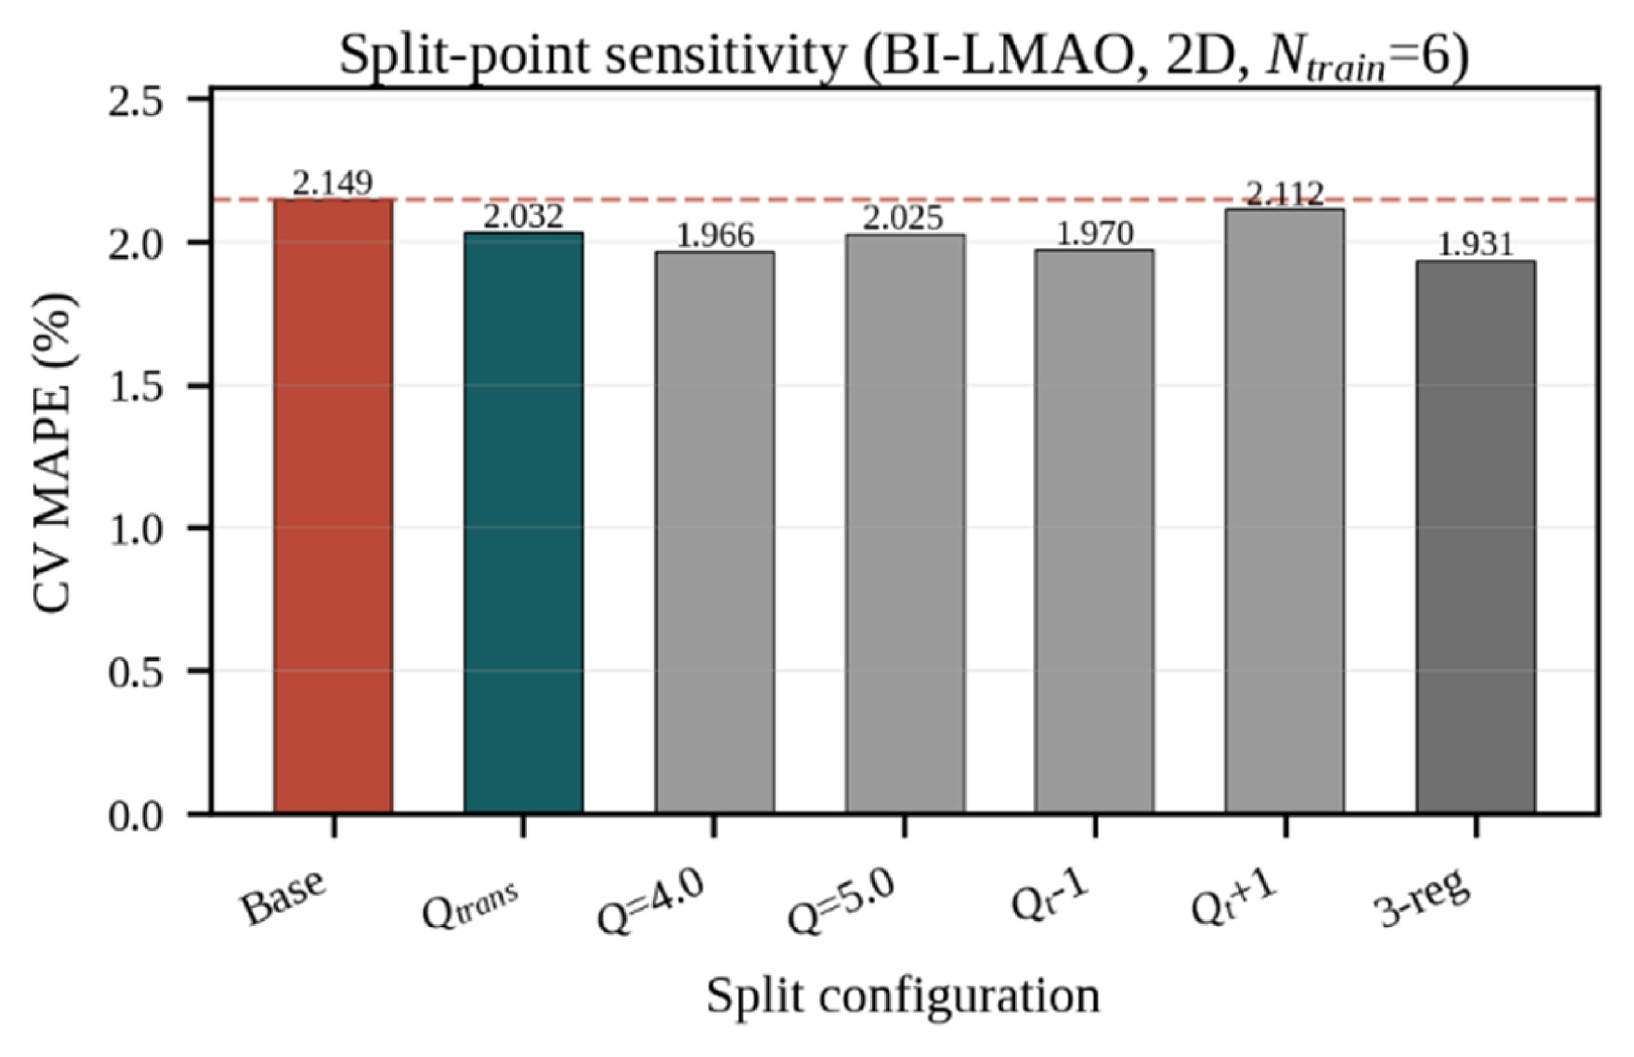
Table 9와
Fig. 4에 BI-LMAO 2D 조건의 결과를 제시하였으며, 임의의 고정 분할점,
Qtrans ± 1.0 CMM 이동, 그리고 서지 밸리와
Qtrans를 경계로 하는 3영역 분할을 비교하였다. 분할 위치에 관계없이 모든 영역 분할 구성이 Base GPR (2.149%)보다 낮은 오차를 보여, 성능 이득의 본질이 영역 분할 자체에 있음을 확인하였다. 또한 분할 위치 변화에 대한 MAPE 변동이 1.931–2.112%로 작아,
Qtrans기반 분할이 점예측상 유일한 최적은 아니나 별도의 수동 튜닝 없이 물리적으로 정당화되는 분할점을 강건하게 제공함을 의미한다. 3영역 분할은 미미한 추가 이득에 그쳐, 단일
Qtrans분할이 복잡도 대비 효율적임을 시사한다.
본 연구에서 제안하는 TI-GPR의 성능을 다양한 조건에서 검증하기 위해, 가장 극단적인 예측 조건에서의 성능을 우선하여 분석하였다. 자유 조합(Free Combination) CV에서는 7개 IGV 각도 중 임의의 조합을 훈련에 사용하므로, 경계 각도(0.3
o, 40.0
o)가 시험 세트에 포함될 수 있어 CV 구성에 따라 외삽 조건이 포함된다. 이때 밸브 개도율에 대한 정보가 누락된 채로 Q-H 데이터만 사용하는 2D (
Q,
θ) 조건과 결합하면, 이는 데이터 희소성, 외삽, 입력 제한이 동시에 작용하는 가장 가혹한 시나리오에 해당한다. 이에 대한 시험 결과를
Table 10에 정리하였다.
Table 10에서, TI-GPR의 예측 성능은 Base GPR을 크게 상회하는 것을 확인할 수 있다. 특히
Ntrain = 5인 경우 TI-GPR의 예측 성능은 개선율이 44.044%로 최대에 달하며,
Ntrain = 2의 극단적 조건에서도 18.384%의 개선율을 달성하는 결과를 나타내었다. 이는 경계 각도가 학습에서 배제되어 외삽이 발생하는 극단적 상황에서도, 서지 전이 경계 정보가 Q-H 곡선의 물리적 구조를 유지시키는 역할을 수행함을 시사한다.
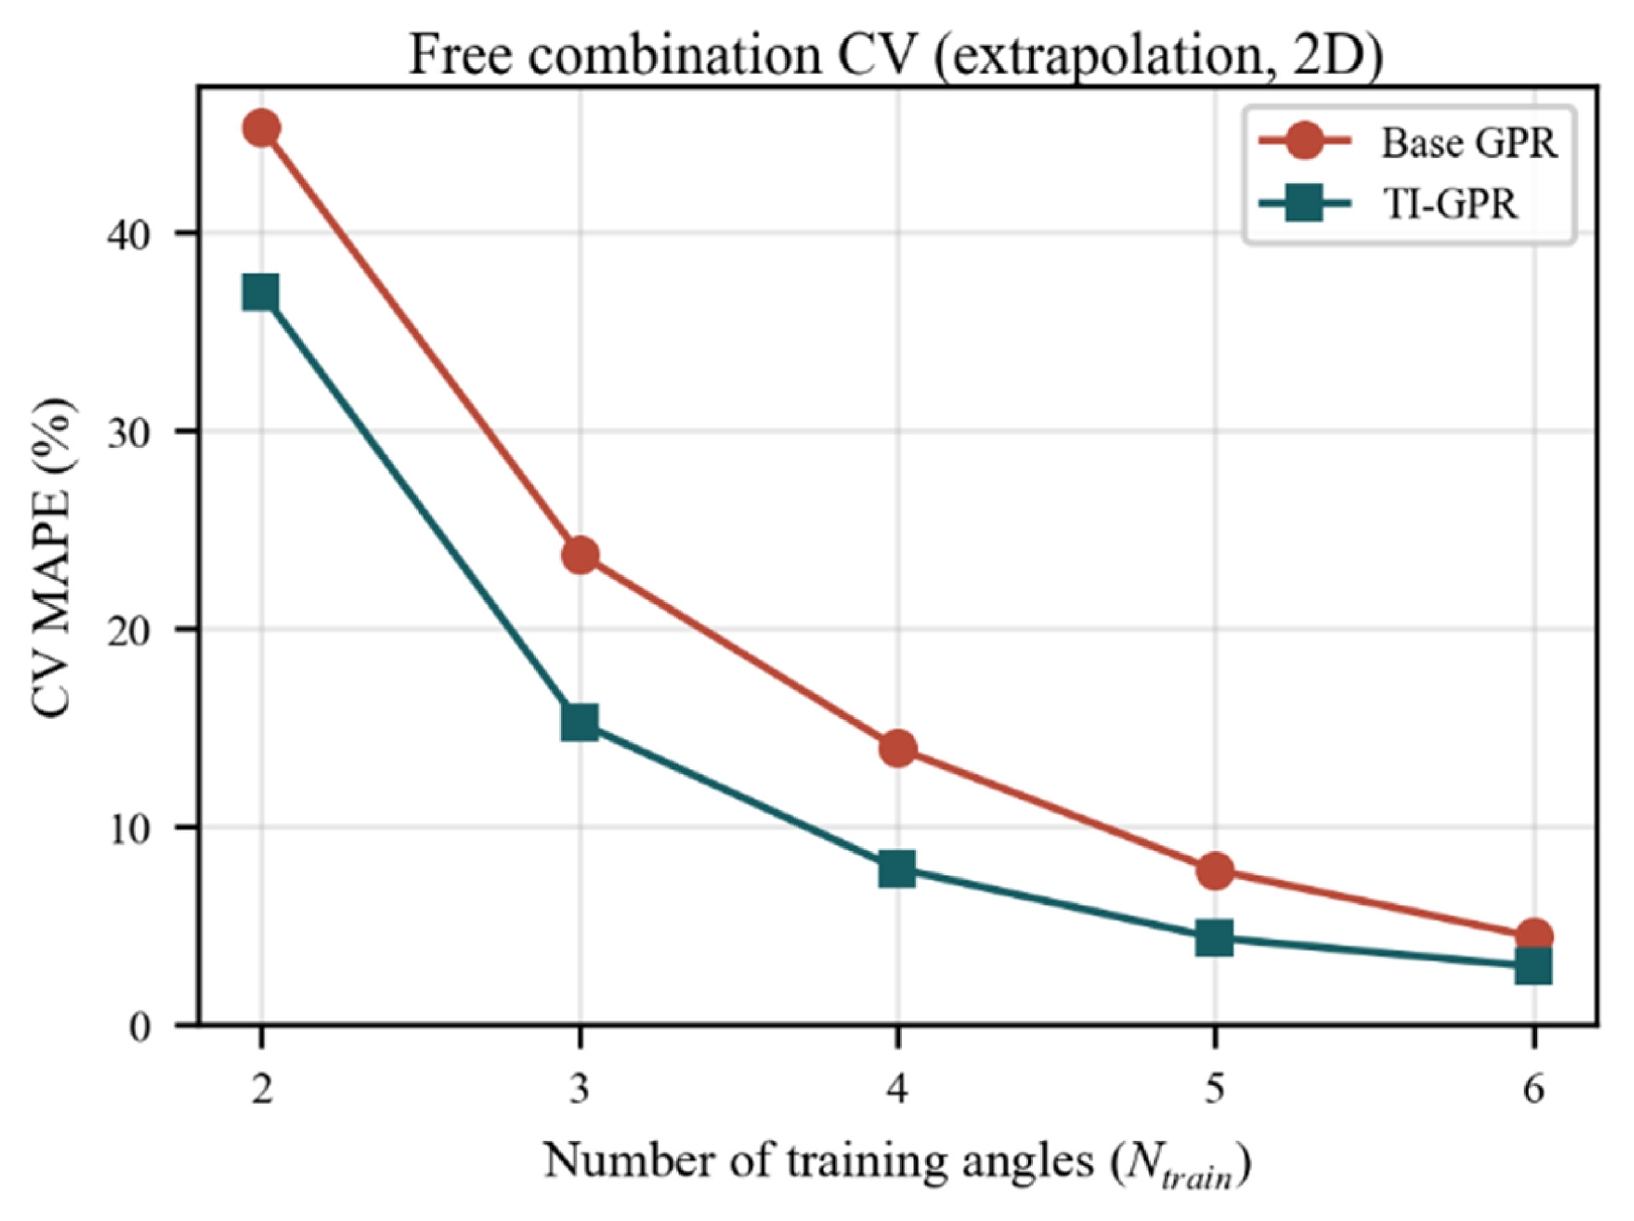
Fig. 5는 자유 조합 CV에서의 MAPE 변화를 도시한 것이다. 전 구간에서 TI-GPR이 Base GPR의 예측 성능을 상회할 뿐만 아니라,
Ntrain 이 감소함에 따라 두 모델 간 예측 정확도 격차가 증가하는 경향성을 확인할 수 있다.
4.4 보간 조건에서의 성능 분석
실무적으로 VIGV 펌프의 시험 시 최소·최대 IGV 각도에서의 성능 측정은 비교적 용이하다. 비록 개도율 측정을 위한 정밀한 계측 장비가 설치되지 않은 상황에서도, 밸브의 상한 및 하한 조건으로 제어하는 것은 일반적으로 항상 가능하기 때문이다. BI-LMAO CV는 이러한 경계 각도(0.3
o, 40.0
o)가 항상 훈련에 포함되어 보간 예측만 수행하는 현실적 시나리오에 해당하며, 그에 대한 시험 결과를
Table 11에 정리하였다.
Table 11을 참조하여, BI-LMAO CV의 경우 경계 각도가 학습에 포함되므로 외삽 조건보다 전반적인 MAPE가 낮고 개선율도 다소 줄어드는 경향이 있으나, 그럼에도 희소 조건(
Ntrain ≤ 4)에서는 여전히 유의미한 효과가 관찰된다. 다만
Ntrain = 5의 경우에서 TI-GPR이 Base GPR에 대비하여 예측 성능이 소폭 악화됨을 확인할 수 있는데, 이는 학습 데이터가 충분한 조건에서 영역 분할에 의한 서브모델당 학습 포인트 감소가 미소하게 불리하게 작용한 결과인 것으로 분석되었다.
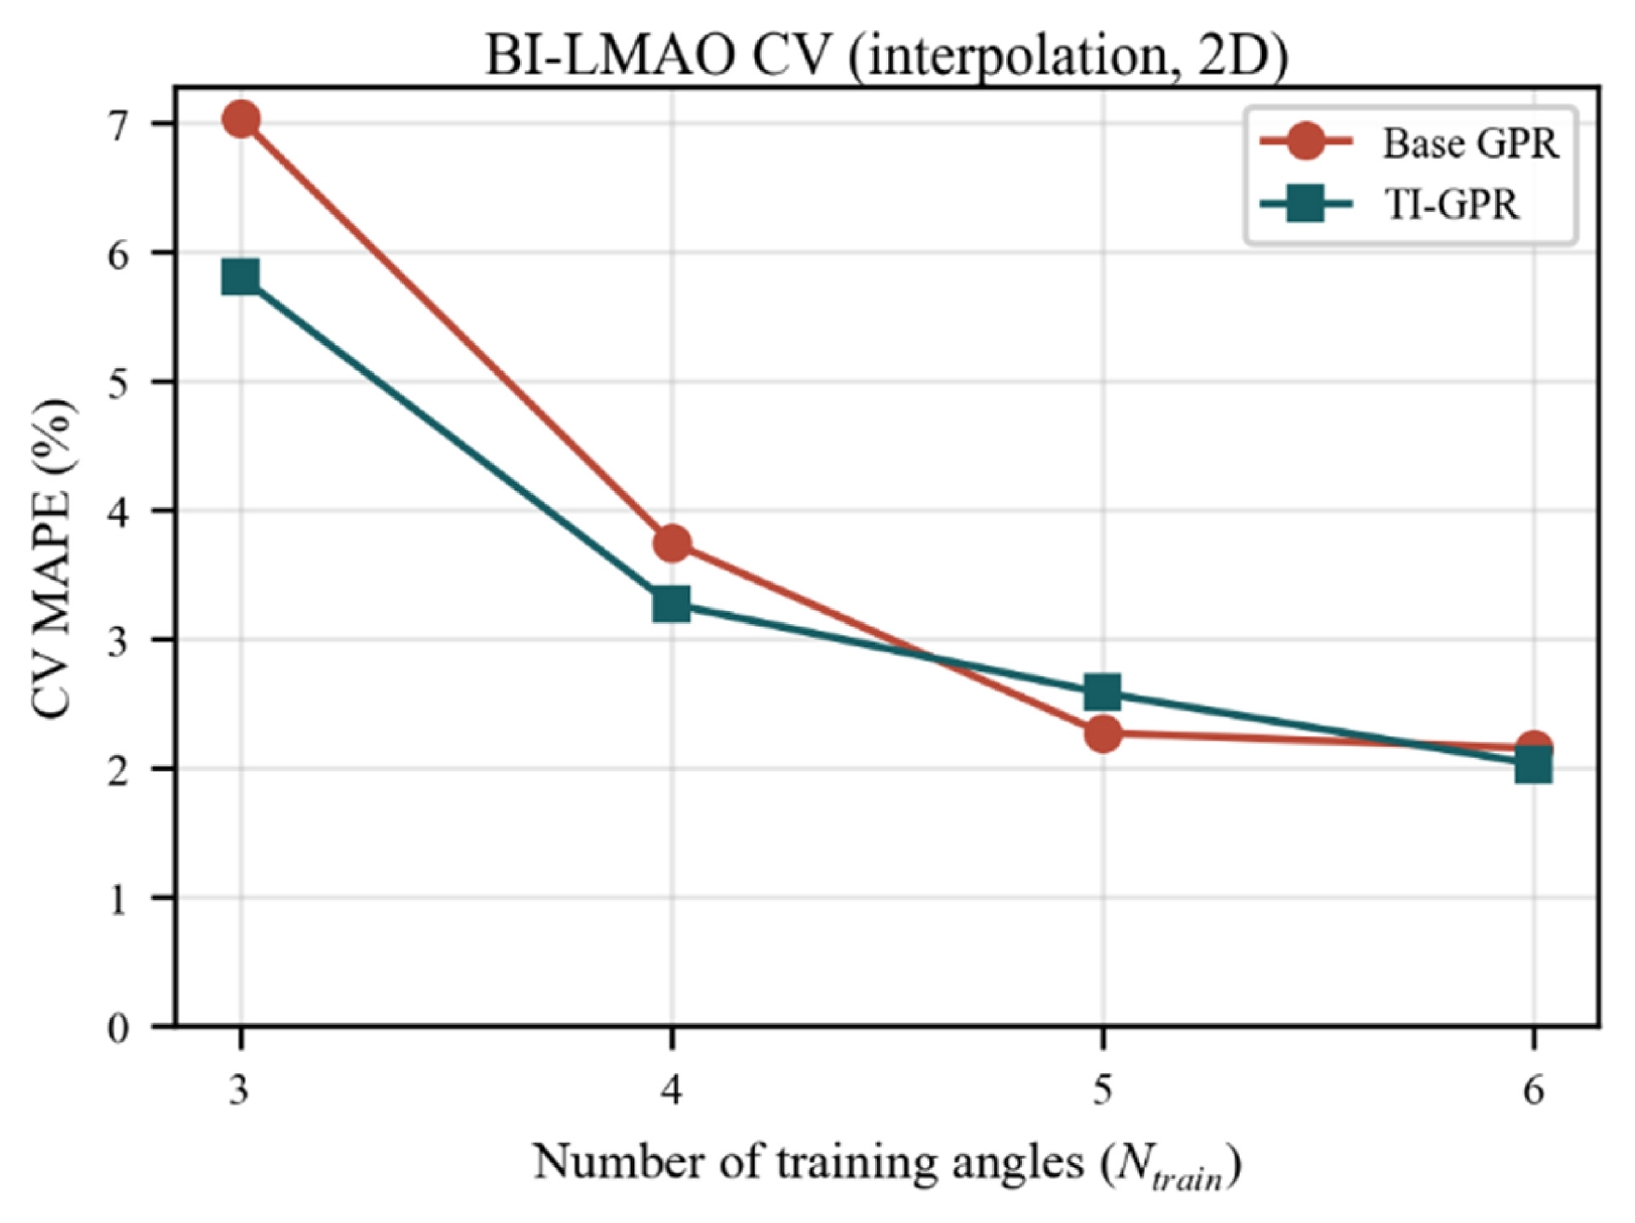
Fig. 6은 BI-LMAO CV에서의 MAPE 변화를 도시한 것이다. 데이터가 희소해질수록 TI-GPR의 개선 효과가 전반적으로 확대되며, 이는
Qtrans(
θ)가 Base GPR의 정보 공백을 구조적으로 보상하고 있음을 의미한다.
4.5 고전적 곡선 적합 기법과의 비교
본 절에서는 펌프 성능곡선 적합에 관례적으로 사용되는 다항식 기반 기법과 TI-GPR의 예측 성능을 동일한 교차검증 조건에서 비교하였다. 축류펌프의 S자형 Q-H 곡선은 새들 영역에서 변곡점을 포함하므로 이를 표현하기 위해서는 최소 3차 다항식이 요구된다. 이에 따라 비교 대상으로 (1) 전역 3차 다항회귀, (2) 전이 유량
Qtrans를 기준으로 분할한 구간별 3차 다항회귀, 그리고 (3) 각 학습 각도에서 3차 다항식을 적합한 뒤 각도 차원으로 보간하는 기법을 선정하였으며[
8], 2D(
Q,
θ) 입력 조건의 결과를
Table 12와
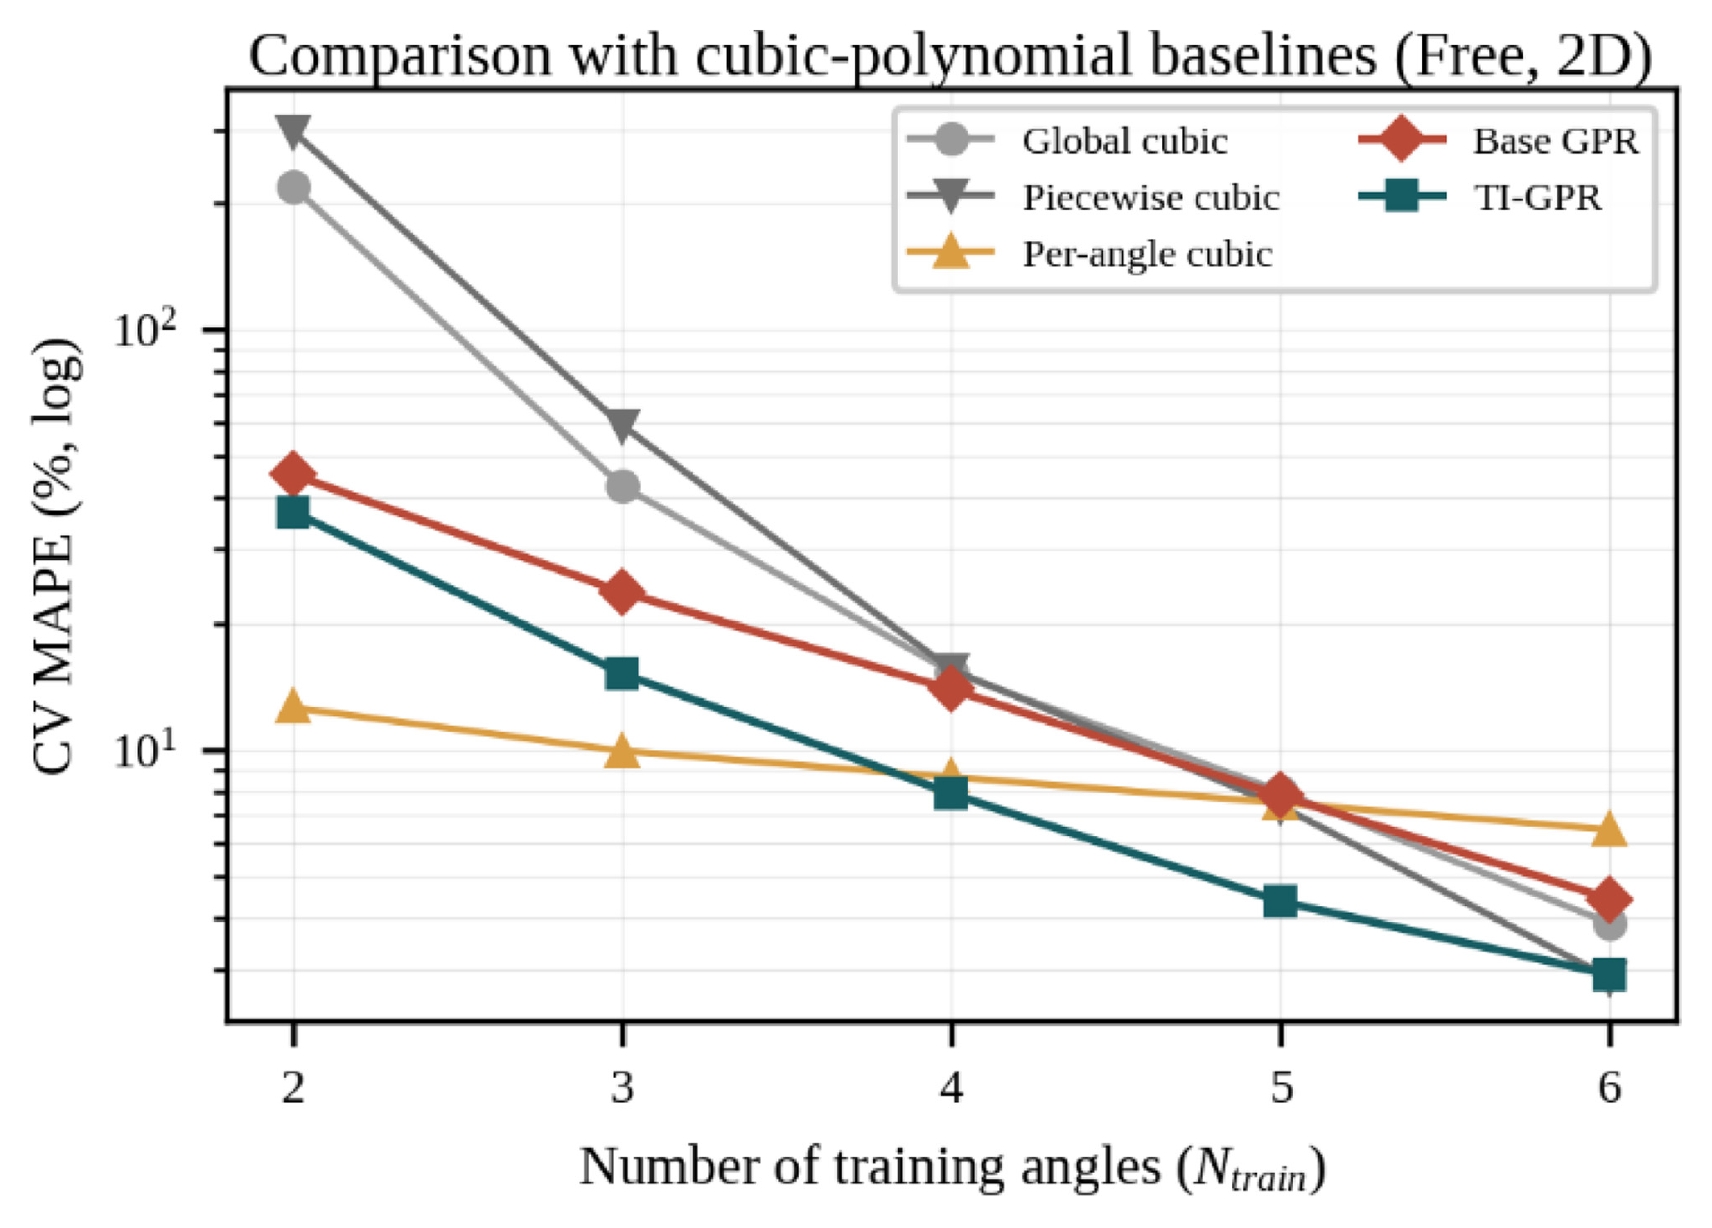
Fig. 7에 제시하였다.
Table 12에서 전역 및 구간 3차 다항회귀는 학습 각도 범위를 벗어나는 외삽 조건(Free,
Ntrain = 2)에서 각각 219.722%, 297.492%의 극심한 오차를 보였다. 이는 다항식 기저가 학습 구간 외부에서 발산하는 본질적 특성에 기인하며, 희소·외삽 조건에서 관례적 다항 모델의 신뢰성이 보장되지 않음을 의미한다.
반면 각도별 3차 다항식 보간 기법은 외삽에 비교적 강건하여, 극희소 조건(
Ntrain ≤ 3)에서는 TI-GPR보다 낮은 점예측 오차를 보이기도 하였다. 그러나 학습 각도가 4개 이상 확보되는 조건에서는 TI-GPR이 일관되게 우수하였으며, 고전적 기법들은 예측 불확실성을 정량화하지 못한다는 본질적 한계를 지닌다.
Fig. 7은 자유 조합(외삽) 조건에서의 이러한 경향을 로그 척도로 도시한 것으로, 다항 기법의 외삽 불안정성과 TI-GPR의 데이터 효율적 우위를 함께 보여준다. 요컨대 TI-GPR의 기여는 점예측 정확도의 절대적 우위가 아니라, Base GPR 대비 전이 경계 정보 부가의 통제된 개선, 외삽 발산이 없는 안정적 거동, 그리고 교정된 불확실성의 동시 제공에 있다.
4.3절과 4.4절에서 Q-H 데이터만으로도 희소 데이터 조건에서 TI-GPR이 효과적임을 확인하였다. 본 절에서는 밸브 개도율(V) 정보를 추가한 3D (
Q,
θ,
V) 입력 조건에서의 결과를 제시하여, 밸브 정보에 의한 추가 개선 효과를 분석하였다.
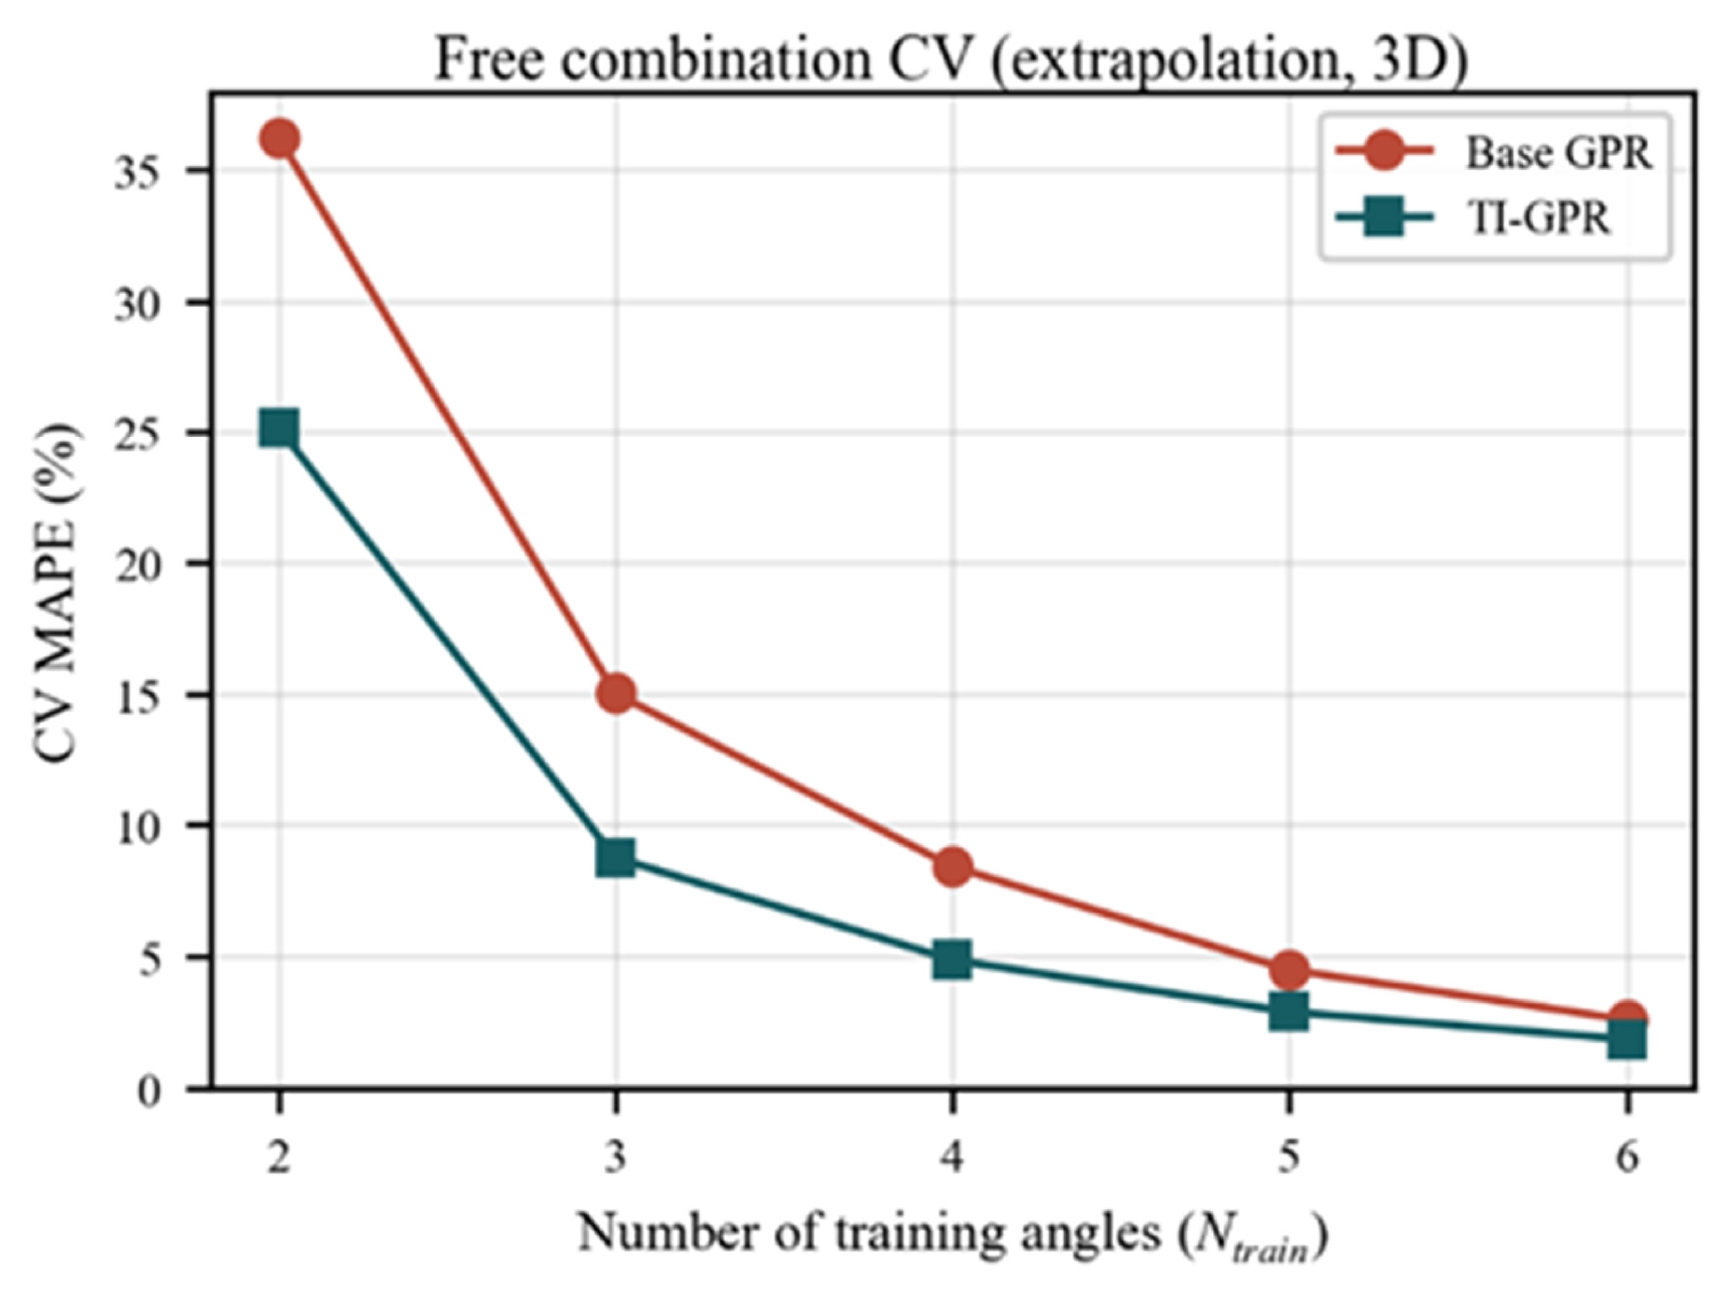
Table 13에 자유 조합 CV(외삽, 3D) 결과를,
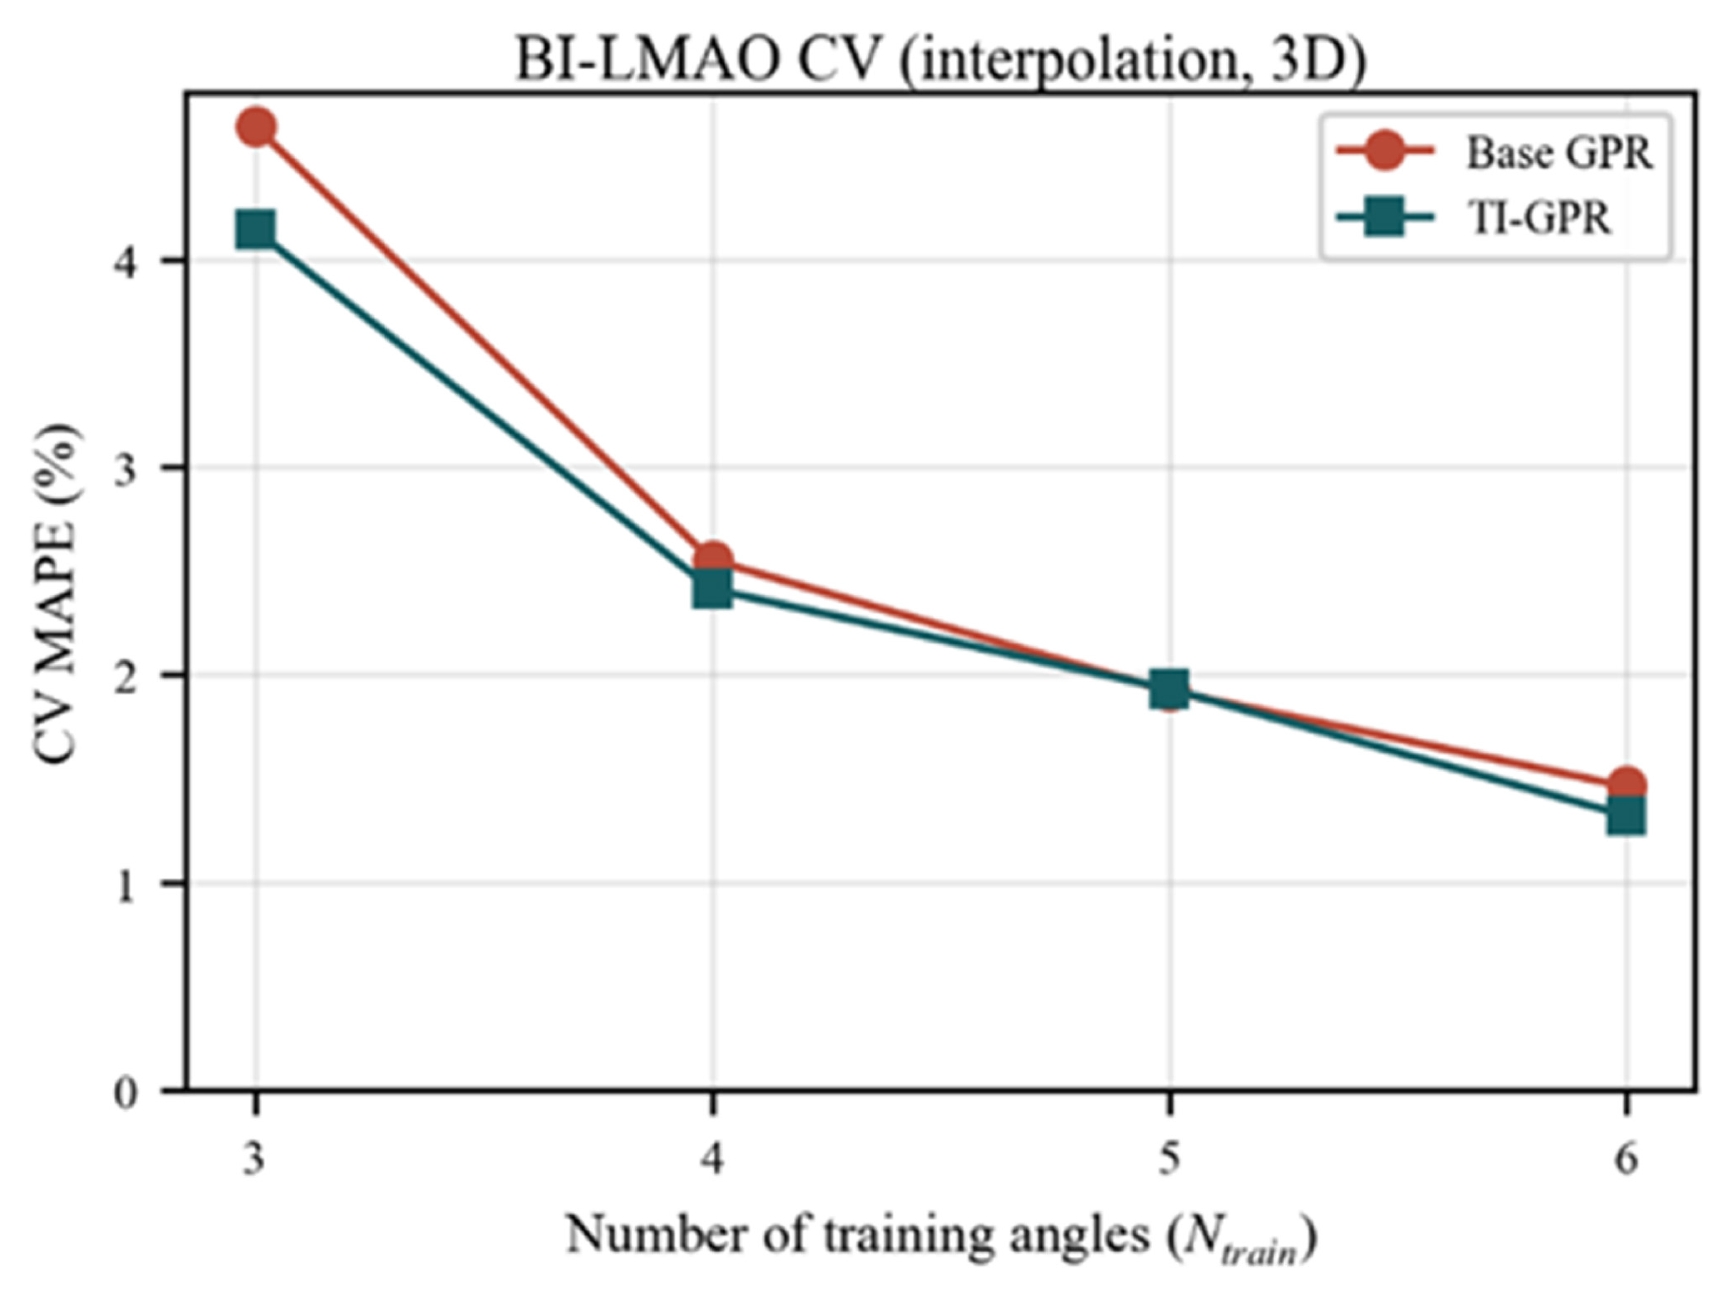
Table 14에 BI-LMAO CV(보간, 3D) 결과를 정리하였다.
Tables 13과
14의 결과를 참조하여, 밸브 개도율 정보를 포함한 3D 입력 시 Base GPR과 TI-GPR 모델 모두 전반적인 성능이 향상됨을 확인할 수 있다. 특히 BI-LMAO
Ntrain = 3인 경우에서 상대 개선율이 2D 입력에서 17.525%임에 반해 3D일 경우 10.773%로 감소하는 것을 확인할 수 있다. 이는 밸브 정보 추가 시 Base GPR 자체의 성능이 향상되어 TI-GPR이 보상해야 할 절대 오차가 줄어드는 것으로 해석 가능하다.
또한
Figs. 8과
9에 3D 입력 조건에서의 자유 조합 및 BI-LMAO CV MAPE 변화를 각각 도시하였다. 2D 입력 결과와 비교하여 두 모델 모두 3D 입력의 경우에서 MAPE가 감소하며, 또한 TI-GPR의 상대적 우위는 유지됨을 가시적으로 확인할 수 있다.
실제 운용 환경에서 밸브 개도의 정량적 계측 데이터는 확보가 용이하지 않은 경우가 많다. 밸브 개도 센서가 설치되지 않았거나, 수동 밸브로 운용되는 기존 설비에서는 개도율 V 값의 측정이 제한된다. 반면 경계 각도 시험(BI-LMAO)은 IGV 각도의 최솟값과 최댓값에서만 시험하면 되므로 실무적 부담이 적다. 따라서 4.4절의 BI-LMAO 2D 결과는 현장 적용 가능성이 가장 높은 시나리오이며, 밸브 정보는 추가적 성능 향상 요소이지 필수조건은 아님을 의미한다.
4.7 독립 검증
TI-GPR 모델의 실용적 예측 능력을 독립적으로 검증하기 위해, 학습에서 완전히 제외된 독립 검증 데이터, 즉, 각 IGV 각도에서 설계 유량 7 CMM에 가장 근접한 실측 포인트 1개씩 총 7포인트에 대한 예측 성능을 평가하였다.
Fig. 10에서 확인할 수 있는 것과 같이, TI-GPR의 MAPE는 Base GPR의 약 절반 수준으로, 학습에 포함되지 않은 운전점에서도 TI-GPR의 우수성이 확인됨을 알 수 있다. 특히, 7개 전 각도에 걸쳐 TI-GPR이 대체로 일관되게 낮은 오차를 보인다는 점은, TI-GPR이 특정 각도에 편향되지 않은 범용적 개선을 제공함을 시사한다.
GPR의 내재적 강점인 예측 불확실성 정량화를 심층적으로 분석하기 위해, 95% 신뢰구간(Confidence Interval, CI)의 폭을 운전 영역별로 비교하였다. 본 분석은 전체 학습 데이터(156포인트)에 대한 학습적합도(Training Fit) 기반 분석이며, 교차검증 결과가 아님에 유의한다.
Table 15에 시험 결과를 정리하였다.
Table 15의 결과를 참고하여, 영역별 CI 폭에서 다음의 특성이 관찰된다. Base GPR은 전체 156포인트를 단일 모델로 학습하므로, 영역에 관계없이 CI 폭이 0.230–0.242 m로 비교적 균일하다. 반면 TI-GPR은 안정 영역과 서지 영역을 각각 독립된 서브모델로 학습하므로, 각 서브모델의 학습 데이터 수에 따라 CI 폭이 달라지는 것을 확인할 수 있다.
TI-GPR 내 안정 영역 서브모델은 106포인트로 학습되어, 해당 영역에서 Base GPR 대비 약 30% 좁은 CI 폭을 보인다. 이는 안정 영역의 데이터 특성에 특화되어 보다 예리한(Sharp) 신뢰도 추정이 가능함을 의미한다. 반면, TI-GPR 내 서지 영역 서브모델은 84포인트로 학습되어, 서지 영역에서의 CI가 Base GPR보다 넓은 특성이 확인되었다. 이는 서지 영역 서브모델이 상대적으로 적은 데이터로 학습되어 보수적인 불확실성을 산출하기 때문이며, 학습 데이터에 대한 분석이므로 예상할 수 있는 결과이다. 또한 전이 구간에서는 CI가 과도하게 팽창하지 않아, TI-GPR의 시그모이드 블렌딩이 안정적으로 작동하고 있음을 확인하였다.
Table 16은 다양한 신뢰 수준에서의 보정(Calibration) 결과를 정리한 것이다. 다양한 신뢰 수준에 대한 보정 분석 결과, 두 모델 모두 기대 커버리지 확률(Coverage Probability)보다 높은 실제 커버리지 확률을 보여 보수적 방향의 편향을 나타내었다. 특히, TI-GPR이 Base GPR 대비 기대값에 더 근접한 보정 결과를 보이며, 결과적으로 TI-GPR이 영역별 특화 학습을 통해 불확실성 추정의 정밀도를 개선함을 의미한다. 나아가 점예측 정확도와 독립적으로 확률 예측의 품질을 평가하기 위해 구간 점수(Interval Score)를 산출하였다. 95% 예측구간 기준 전체 영역의 구간 점수는 TI-GPR이 0.224로 Base GPR(0.234)보다 우수하였으며, 특히 안정 영역에서 0.169 대 0.230으로 큰 폭의 우위를 보였다. 서지 영역에서는 TI-GPR의 구간 점수가 0.319로 Base GPR (0.242)보다 높으나, 이는 데이터가 희소한 서지 영역에서 보수적인 신뢰구간을 산출한 결과로서 불안정 운전에 인접한 영역에서 안전측 불확실성을 제공함을 의미한다. 따라서 TI-GPR의 영역별 보수성은 점예측 성능을 저해하지 않으며(MAPE는 동등하거나 우수), 종합적인 확률 예측 성능과 보정 정합성은 오히려 Base GPR보다 개선됨을 확인하였다.
5. 결론
본 연구에서는 VIGV가 장착된 축류펌프의 Q-H 특성곡선 예측을 위해, 기울기 부호 전환 정보(Qtrans)를 GPR 모델에 통합하는 Transition-informed GPR (TI-GPR) 방법론을 제안하고, Base GPR 대비 기울기 전환 정보 보강의 순수 효과를 체계적으로 검증하였다. TI-GPR은 기존 GPR의 커널 구조와 학습 절차를 그대로 유지하면서, Q-H 곡선의 기울기가 전환되는 단일 파라미터(Qtrans)의 도입만으로 영역 분할 및 시그모이드 블렌딩을 수행하는 간결한 구조를 갖는다. 주요 결론은 다음과 같다.
(1) Q-H 데이터만 가용한 2D (Q, θ) 조건에서, 충분한 학습 데이터가 확보된 경우 TI-GPR과 Base GPR의 성능 차이는 미미하며, 일부 조건에서는 Base GPR이 미소하게 유리할 수 있다. 이는 학습 데이터가 충분할 때 영역 분할의 추가 복잡성이 정당화되지 않을 수 있음을 의미하며, 동시에 TI-GPR이 Base GPR의 성능을 유의미하게 저하시키지도 않는 보수적(Conservative) 확장임을 의미한다.
(2) 희소 데이터 조건에서 기울기 전이 정보의 가치가 데이터 가용성에 반비례하여 전반적으로 증가한다. 특히 2D 보간(BI-LMAO) 조건에서 Ntrain = 3일 때 TI-GPR은 Base GPR 대비 17.5%의 상대 MAPE 개선을 달성하였으며, 2D 외삽(자유 조합) 조건에서는 Ntrain = 5일 때 최대 44.044%의 상대 개선을 기록하였다. 이러한 결과는 VIGV 제어 펌프에서 상사법칙이 성립하지 않아 각도별 독립 시험이 불가피한 상황에서 시험 소요 각도 수의 절감 가능성을 시사한다.
(3) 밸브 개도율 정보를 추가한 3D 조건에서는 양 모델 모두 성능이 향상되며, TI-GPR의 우위가 유지된다. 밸브 정보 추가 시 Base GPR 자체의 절대 오차가 감소하여 TI-GPR에 의한 MAPE 절대 감소폭은 줄어드나, 2D 및 3D 조건 모두 유의미한 성능 개선이 달성되므로 밸브 개도율 정보의 가용 여부와 관계없이 범용적으로 사용될 수 있는 방법론임을 의미한다.
특히 본 연구의 Q-H 특성곡선 예측 정확도 향상은 VIGV 펌프의 에너지 효율 최적화에 직접 기여할 수 있을 것으로 기대된다. 특히 희소 데이터 환경에서의 예측 정확도 개선은, 제한된 시험 결과만으로도 신뢰성 있는 운전 맵을 구축할 수 있음을 의미하며, 이는 시험 비용 절감과 에너지 효율 운전 전략 수립의 동시 달성에 기여할 수 있을 것으로 사료된다.
향후 연구에서는 VIGV 및 RPM 복합 제어 확장에 대한 시험을 수행할 예정이며, RPM 변화는 상사법칙으로, VIGV 변화는 TI-GPR로 처리하는 하이브리드 접근을 통해 2축(RPM, θ) 운전맵의 효율적 구축에 대한 고차원의 방법론을 구축하고자 한다.
FOOTNOTES
-
ACKNOWLEDGEMENT
본 연구는 기후에너지환경부(MCEE)와 한국에너지기술평가원(KETEP)의 지원을 받아 수행한 연구 과제입니다(NO. RS-2021-KP002413).
Fig. 1Q-H characteristic curve by IGV angle
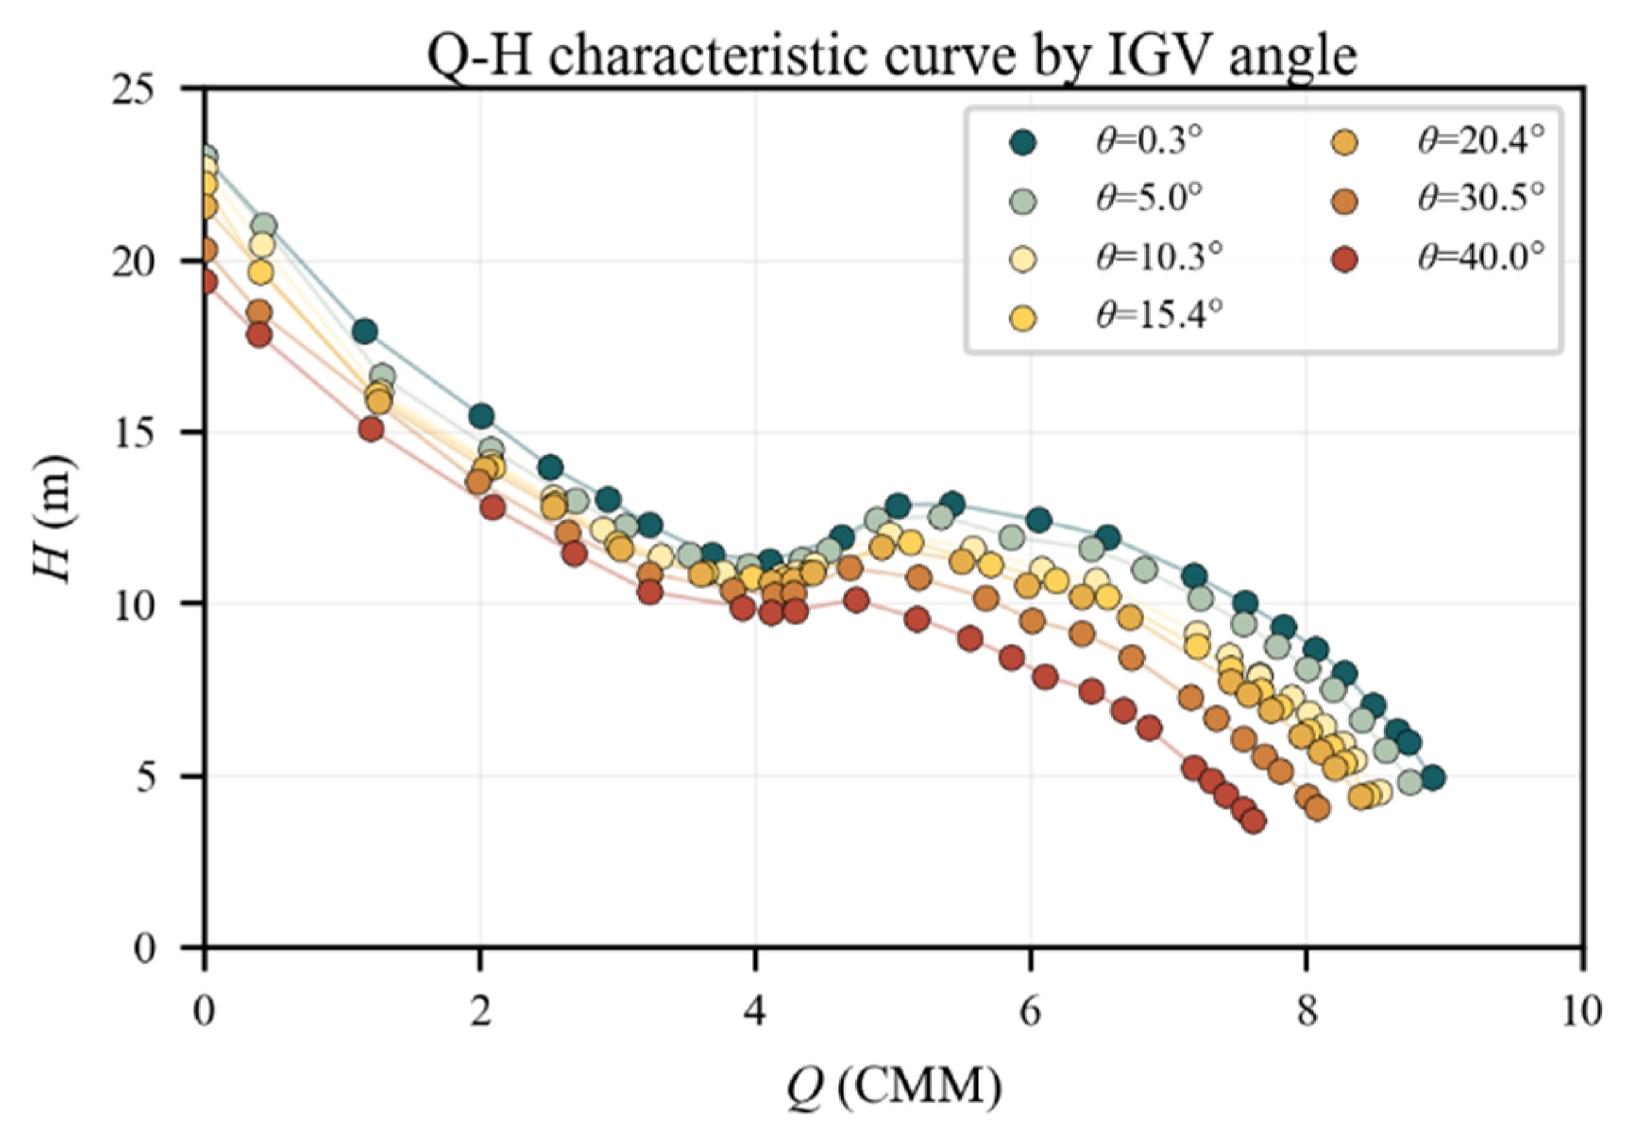
Fig. 2Sigmoid blending weight w(Q, θ) per IGV angle
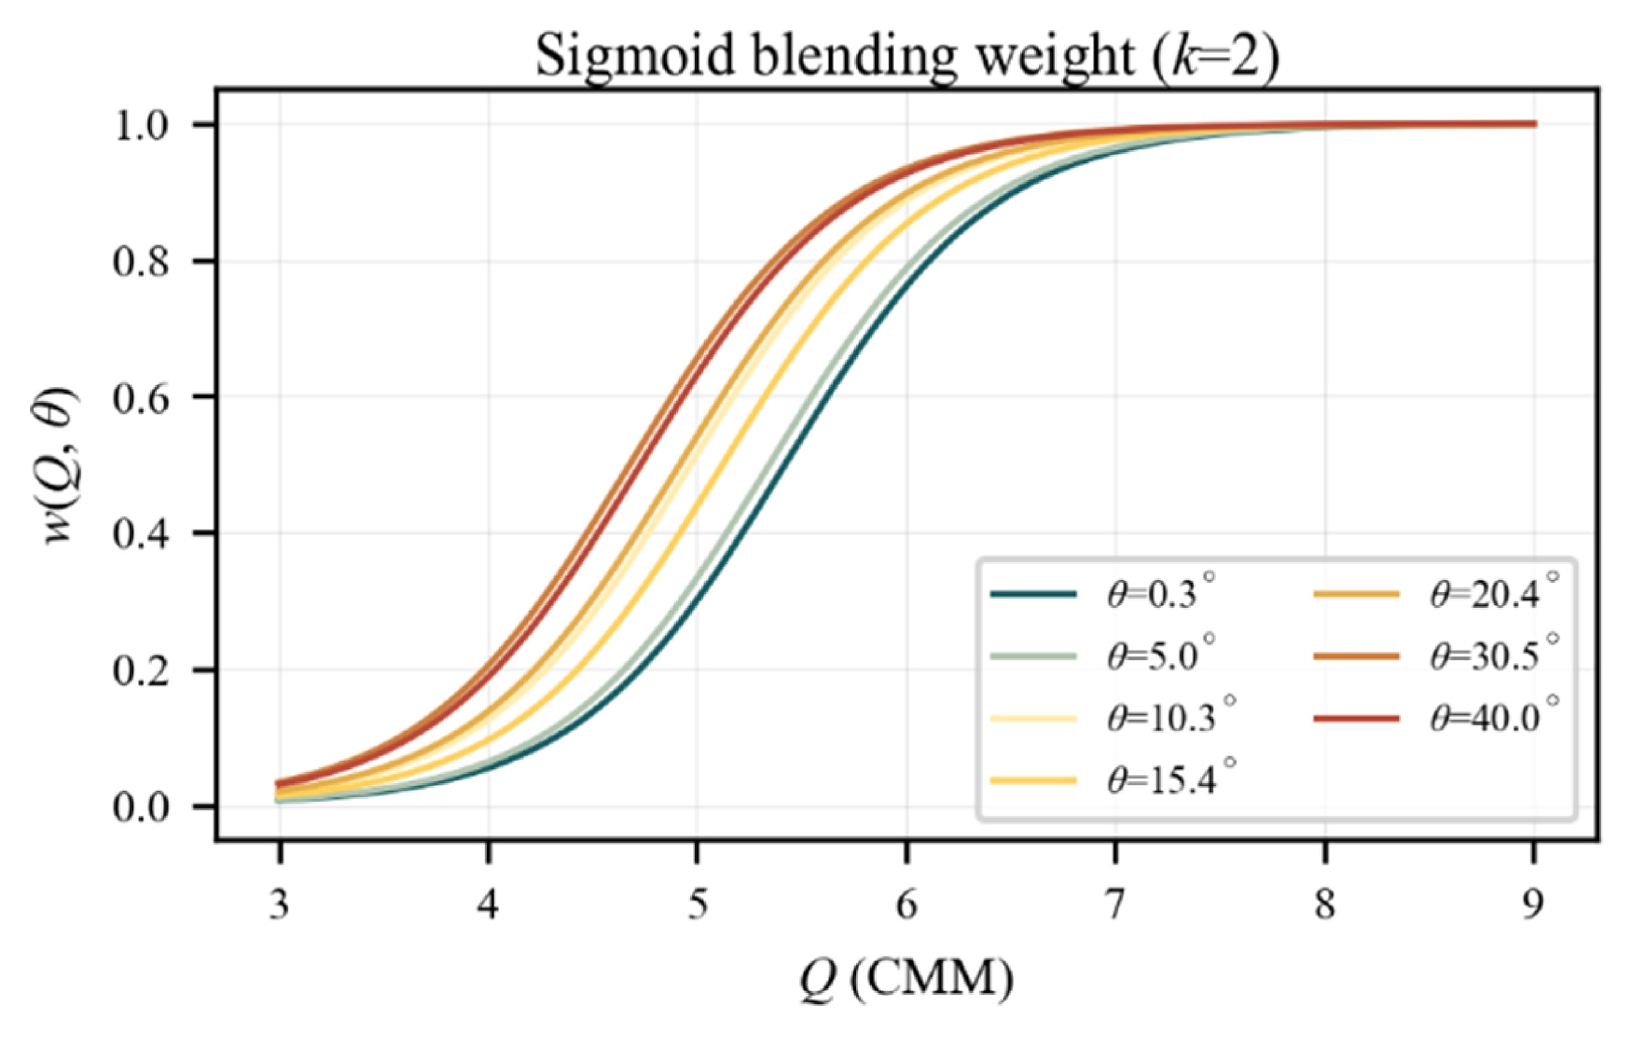
Fig. 3Training data distribution by stability region
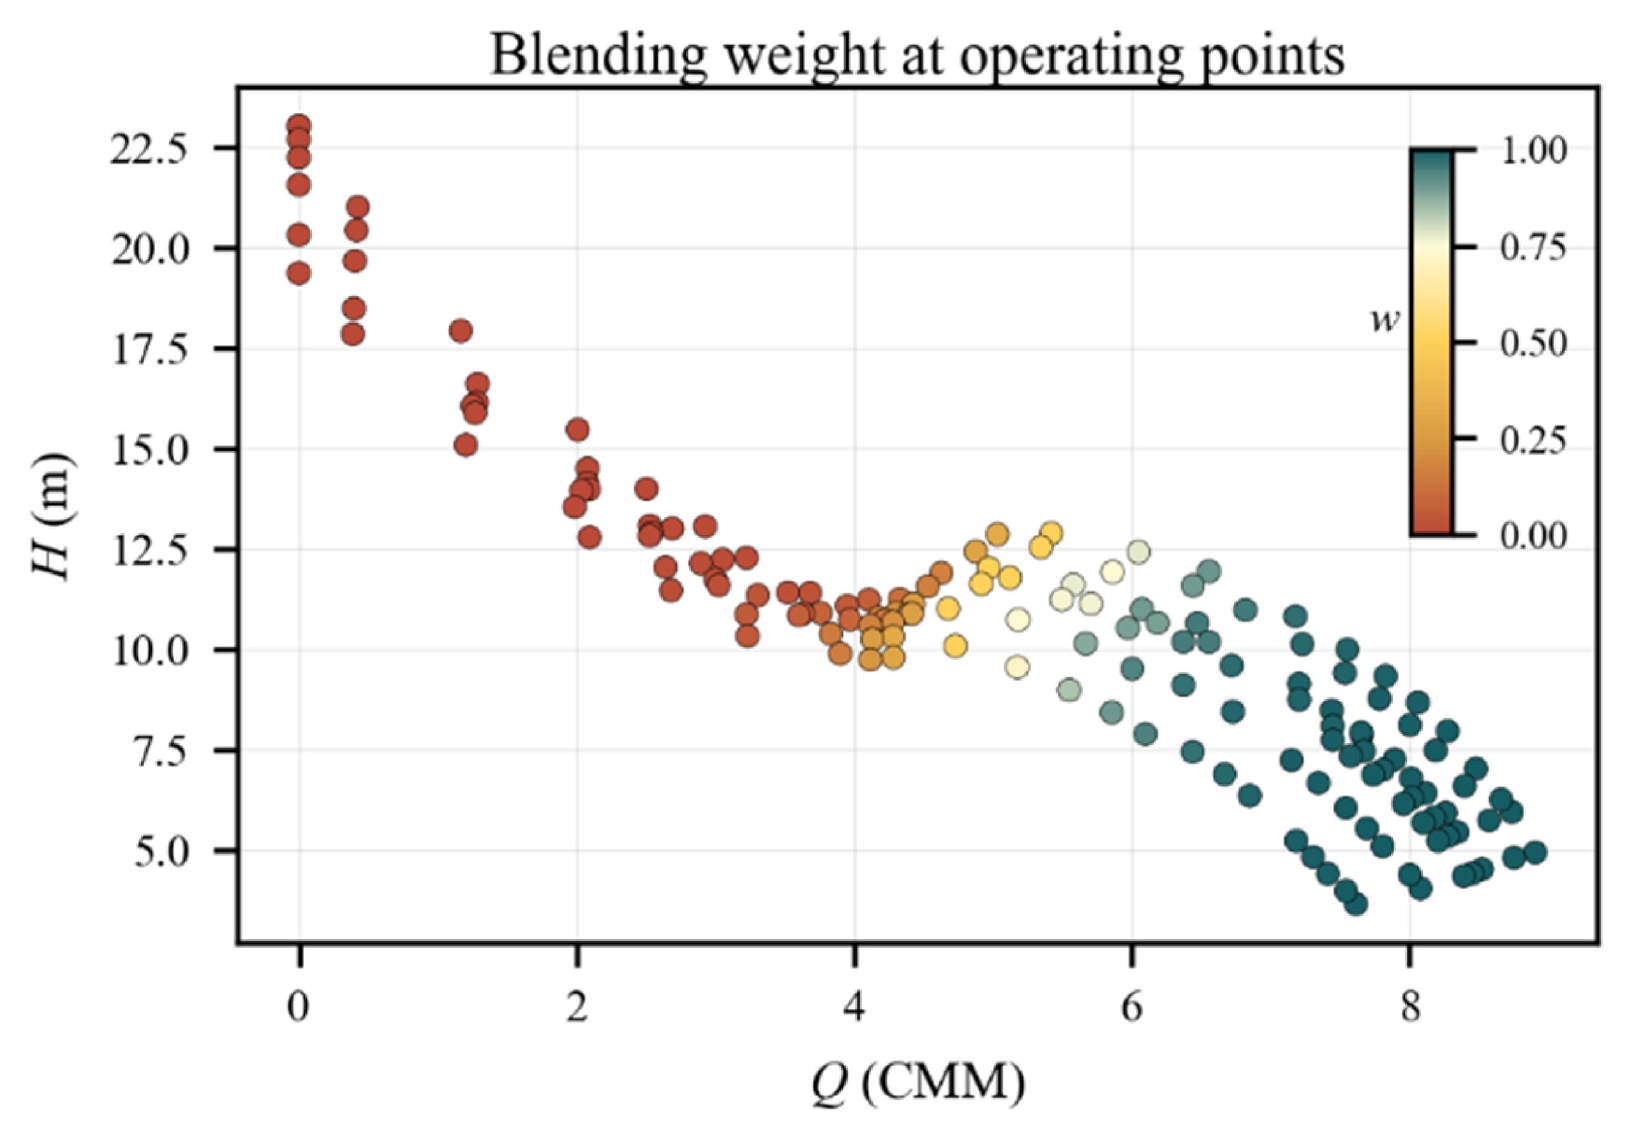
Fig. 4Effect of split-point choice on CV MAPE (BI-LMAO, 2D, Ntrain = 6)
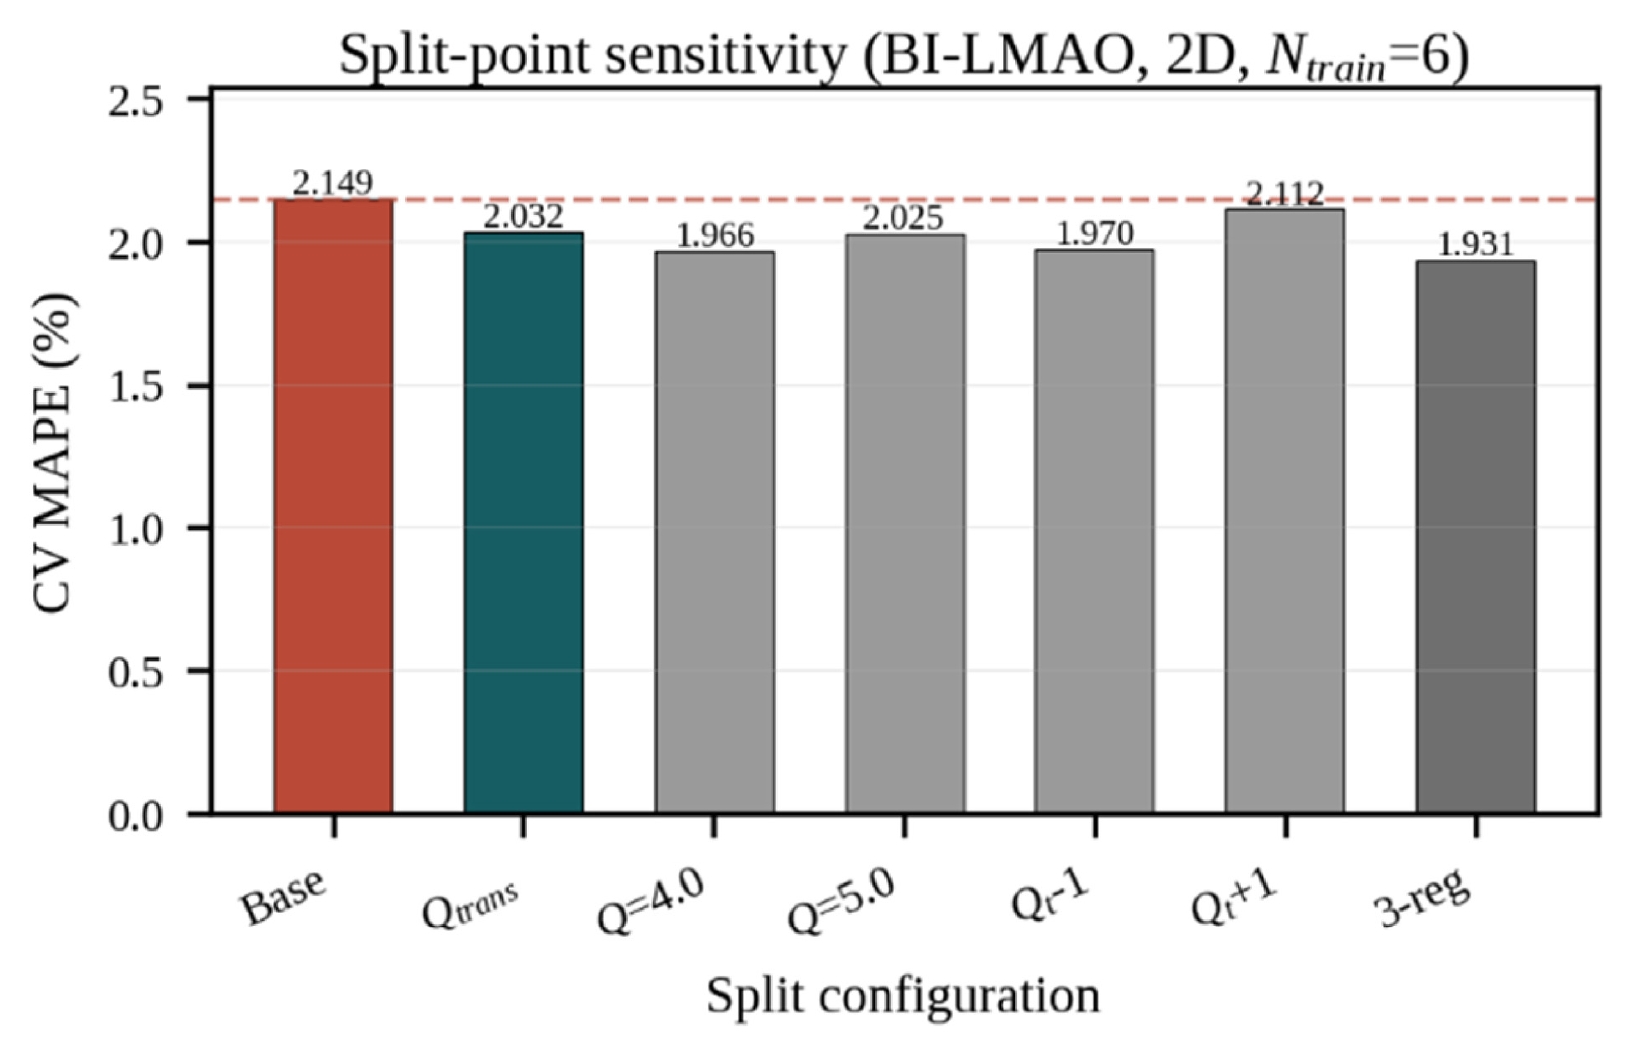
Fig. 5Effect of training angle sparsity on CV MAPE under free combination (Extrapolation, 2D)
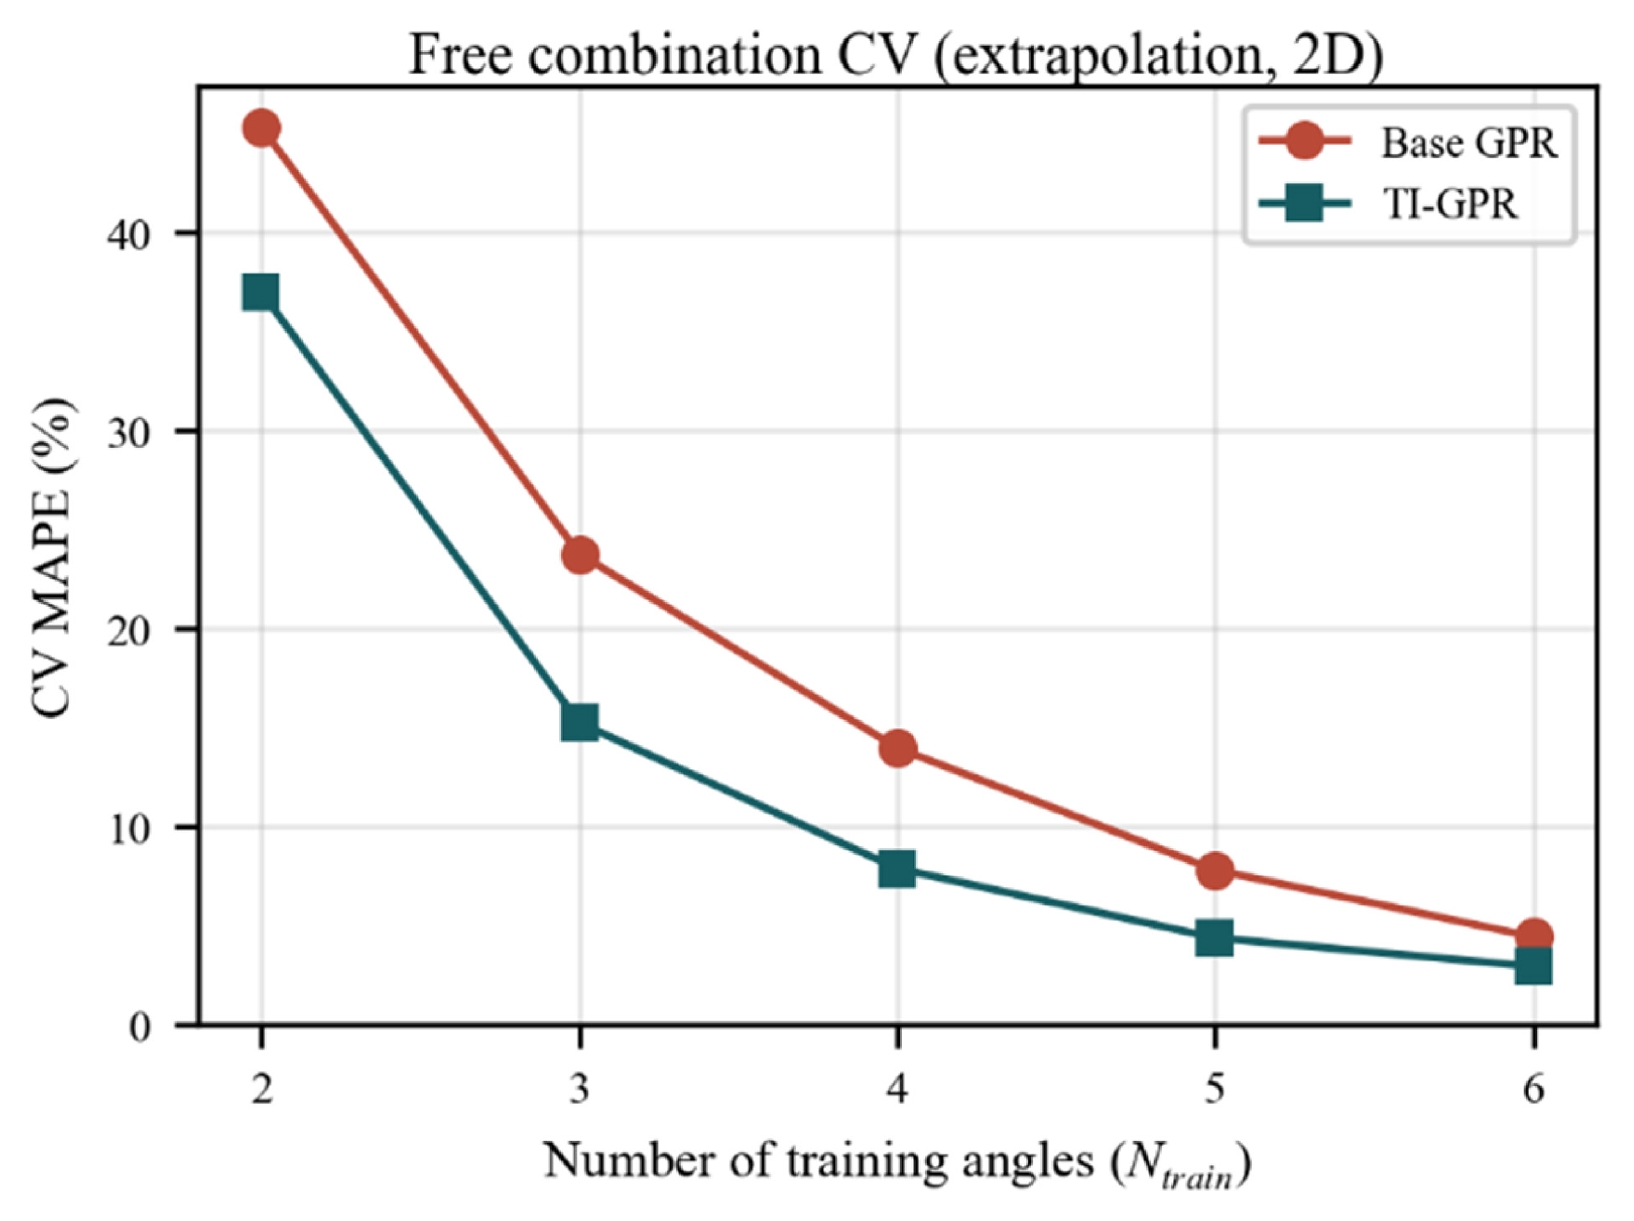
Fig. 6Effect of training angle sparsity on CV MAPE under BILMAO (Interpolation, 2D)
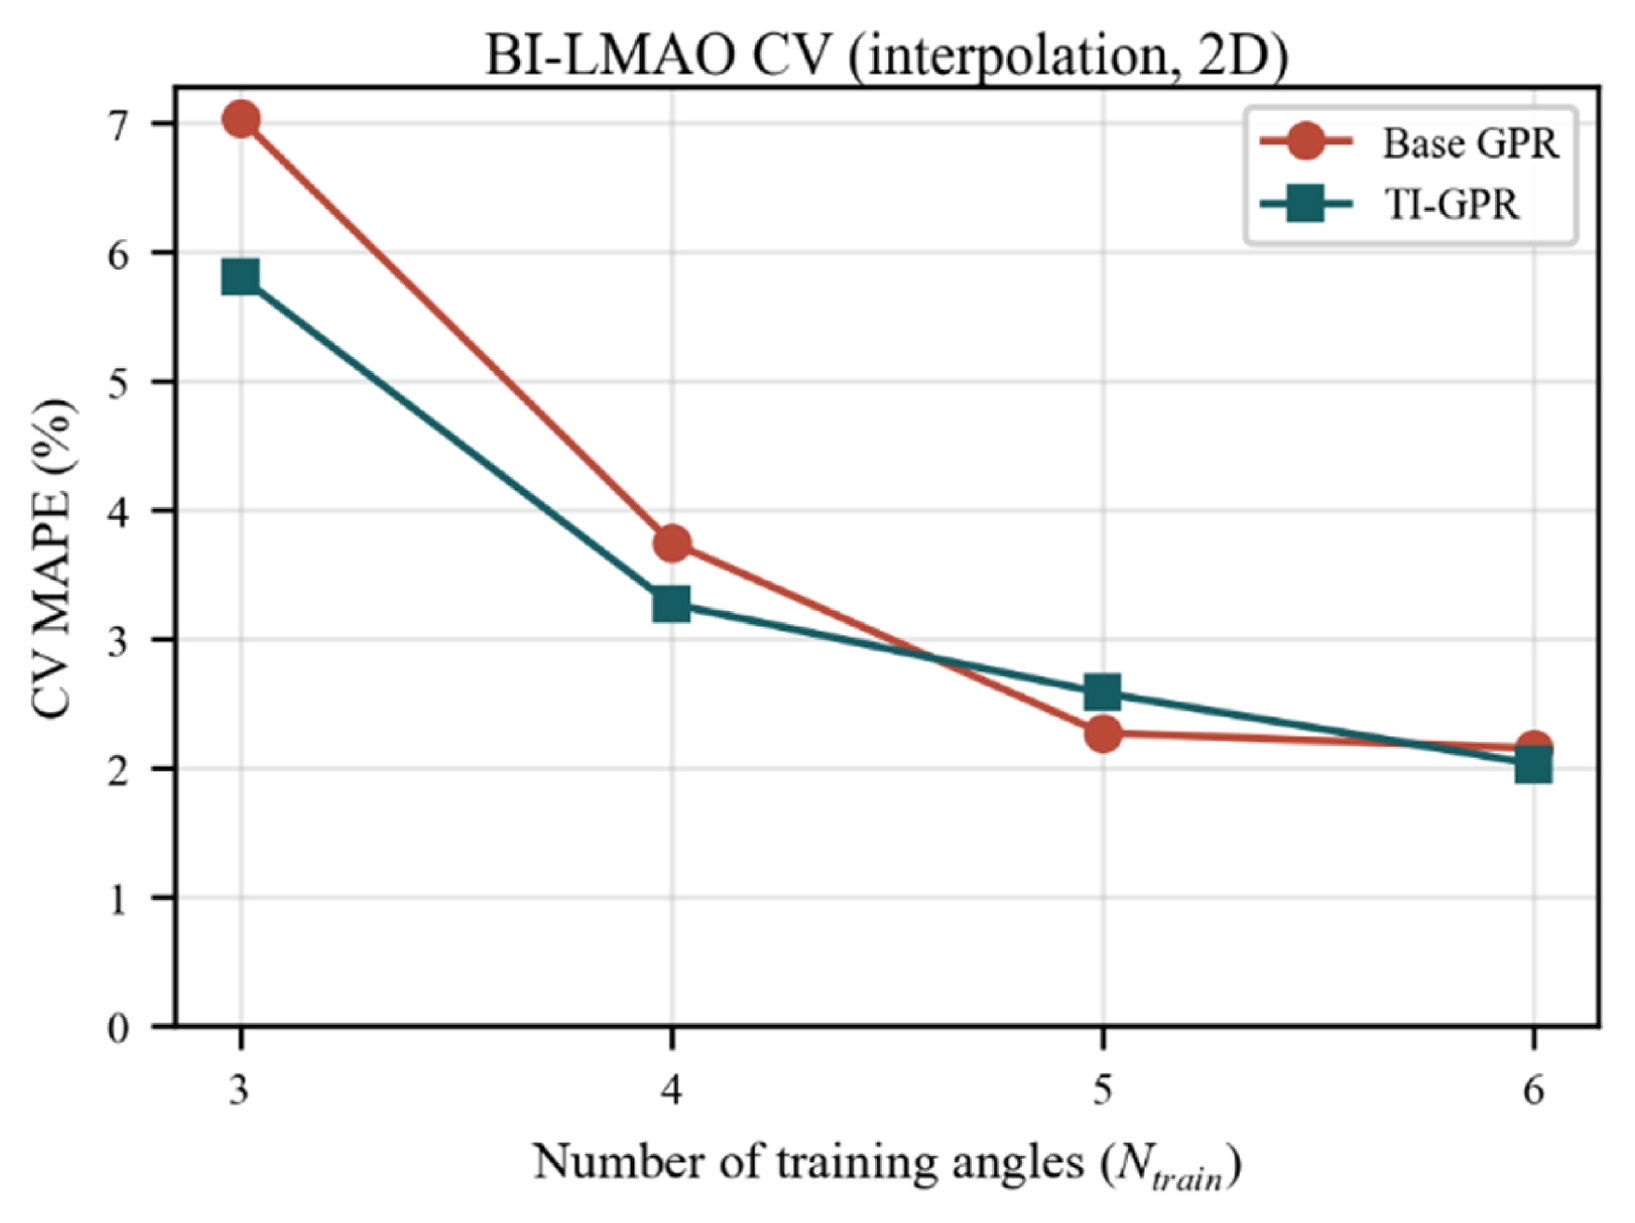
Fig. 7Comparison with cubic-polynomial baselines under free combination (Extrapolation, 2D)
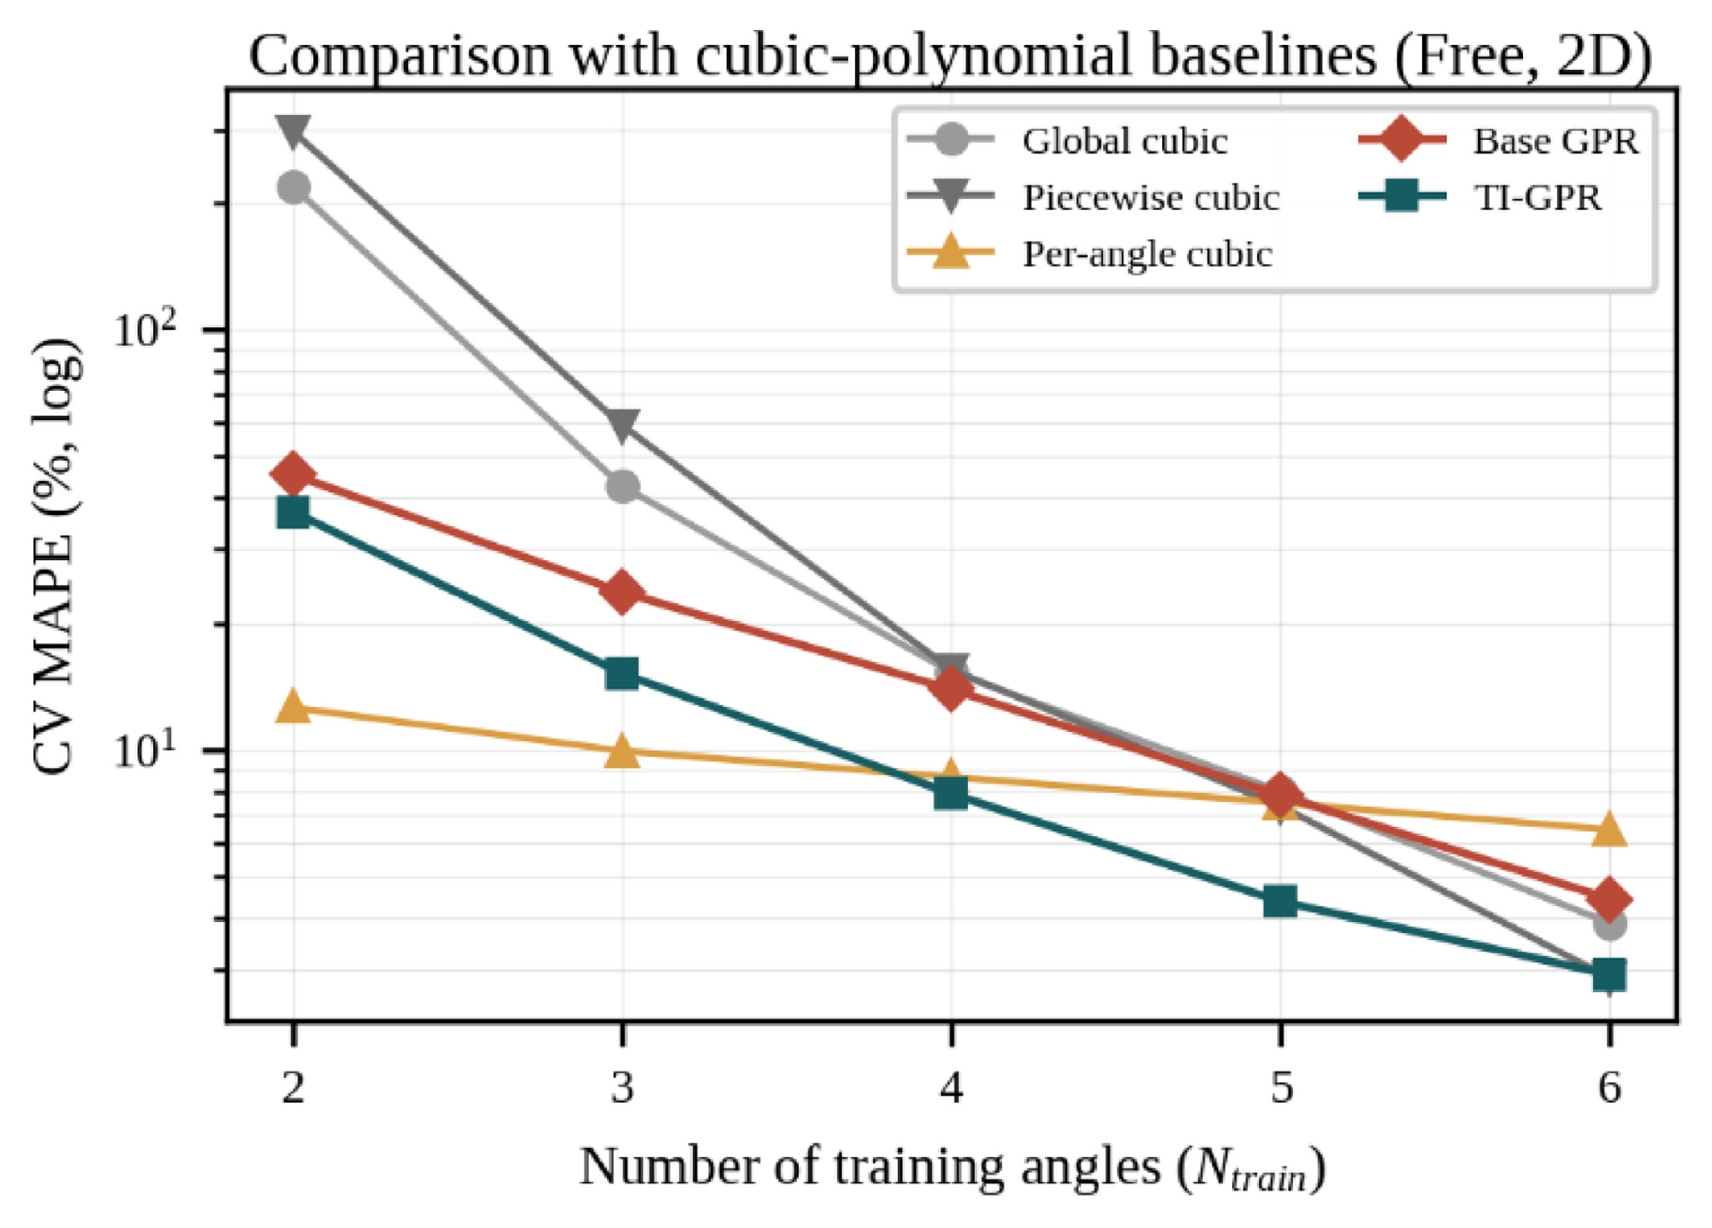
Fig. 8Effect of training angle sparsity on CV MAPE under free combination (Extrapolation, 3D)
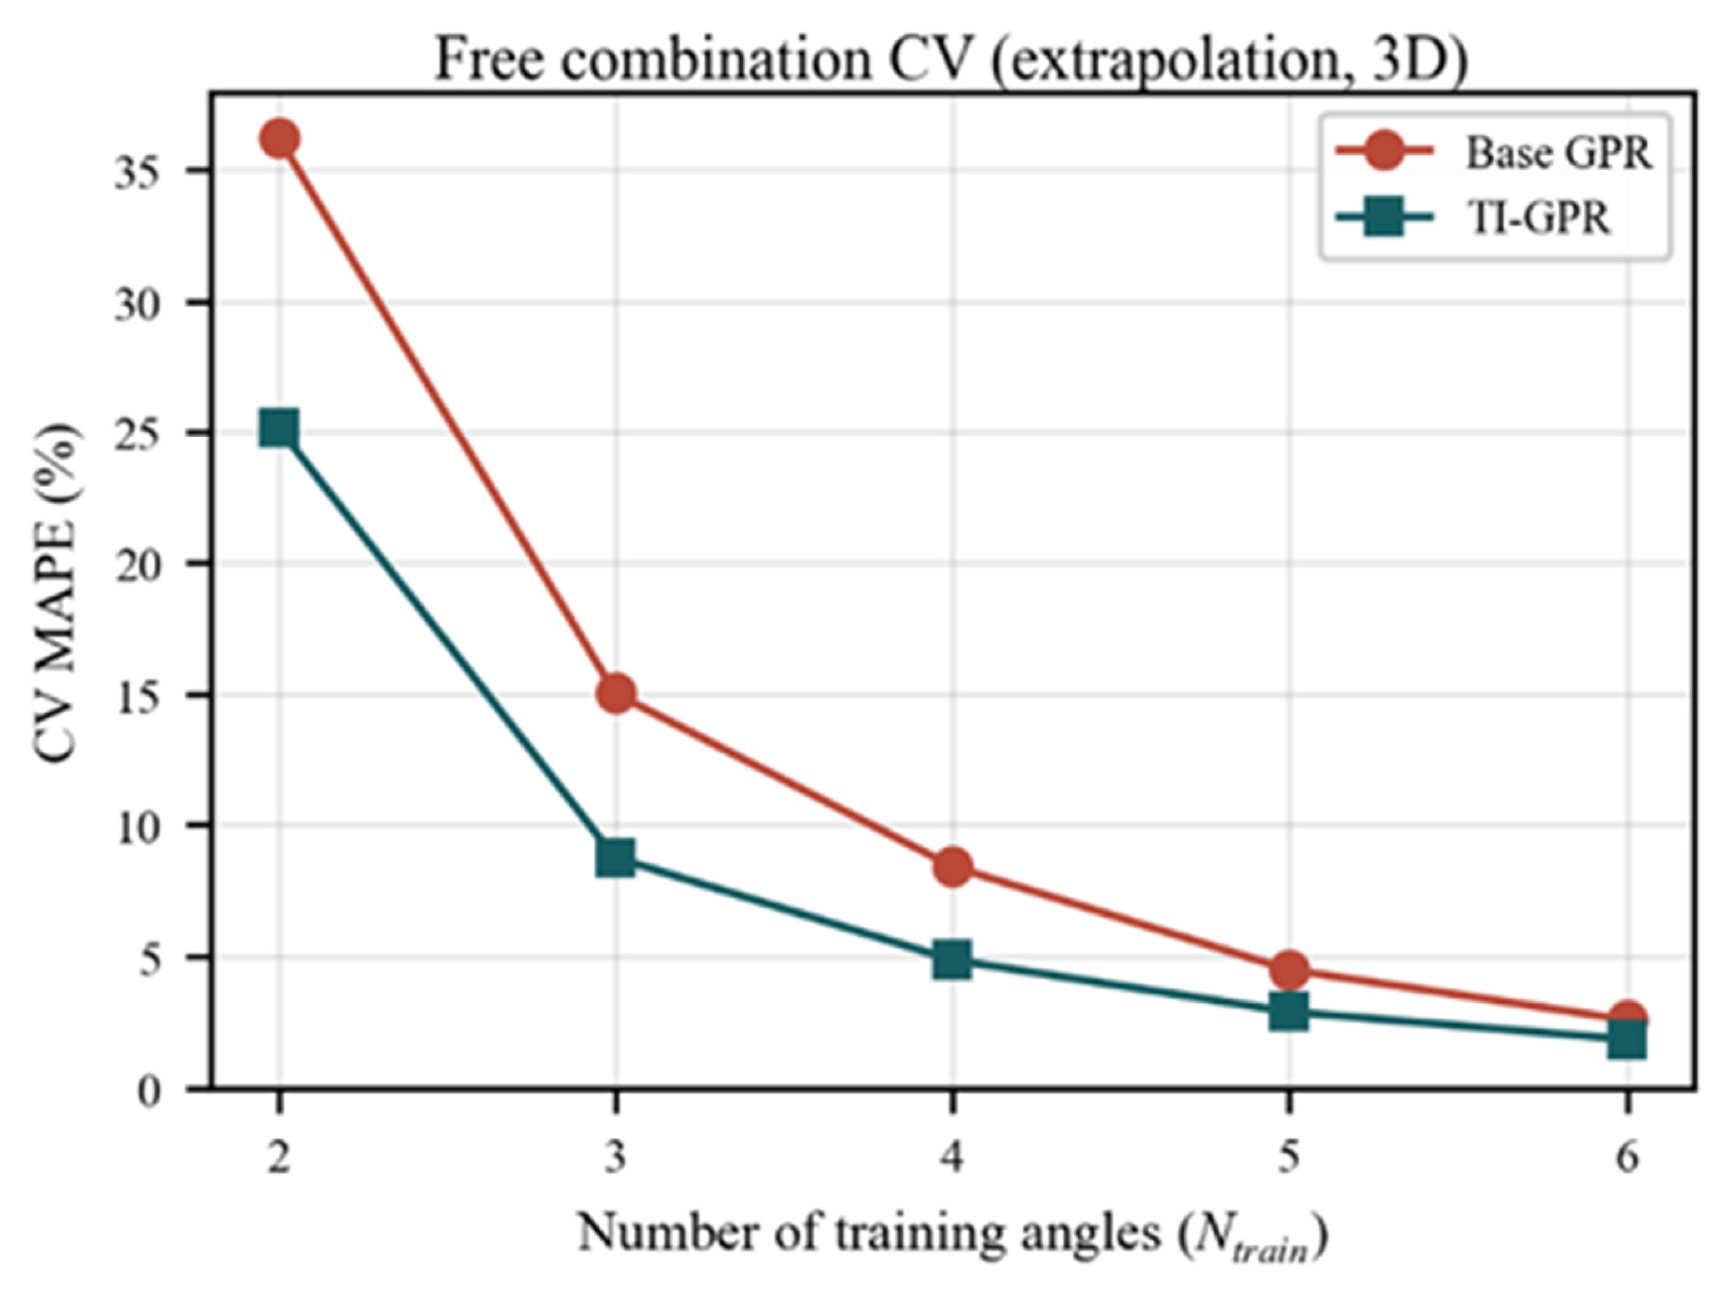
Fig. 9Effect of training angle sparsity on CV MAPE under BILMAO (Interpolation, 3D)
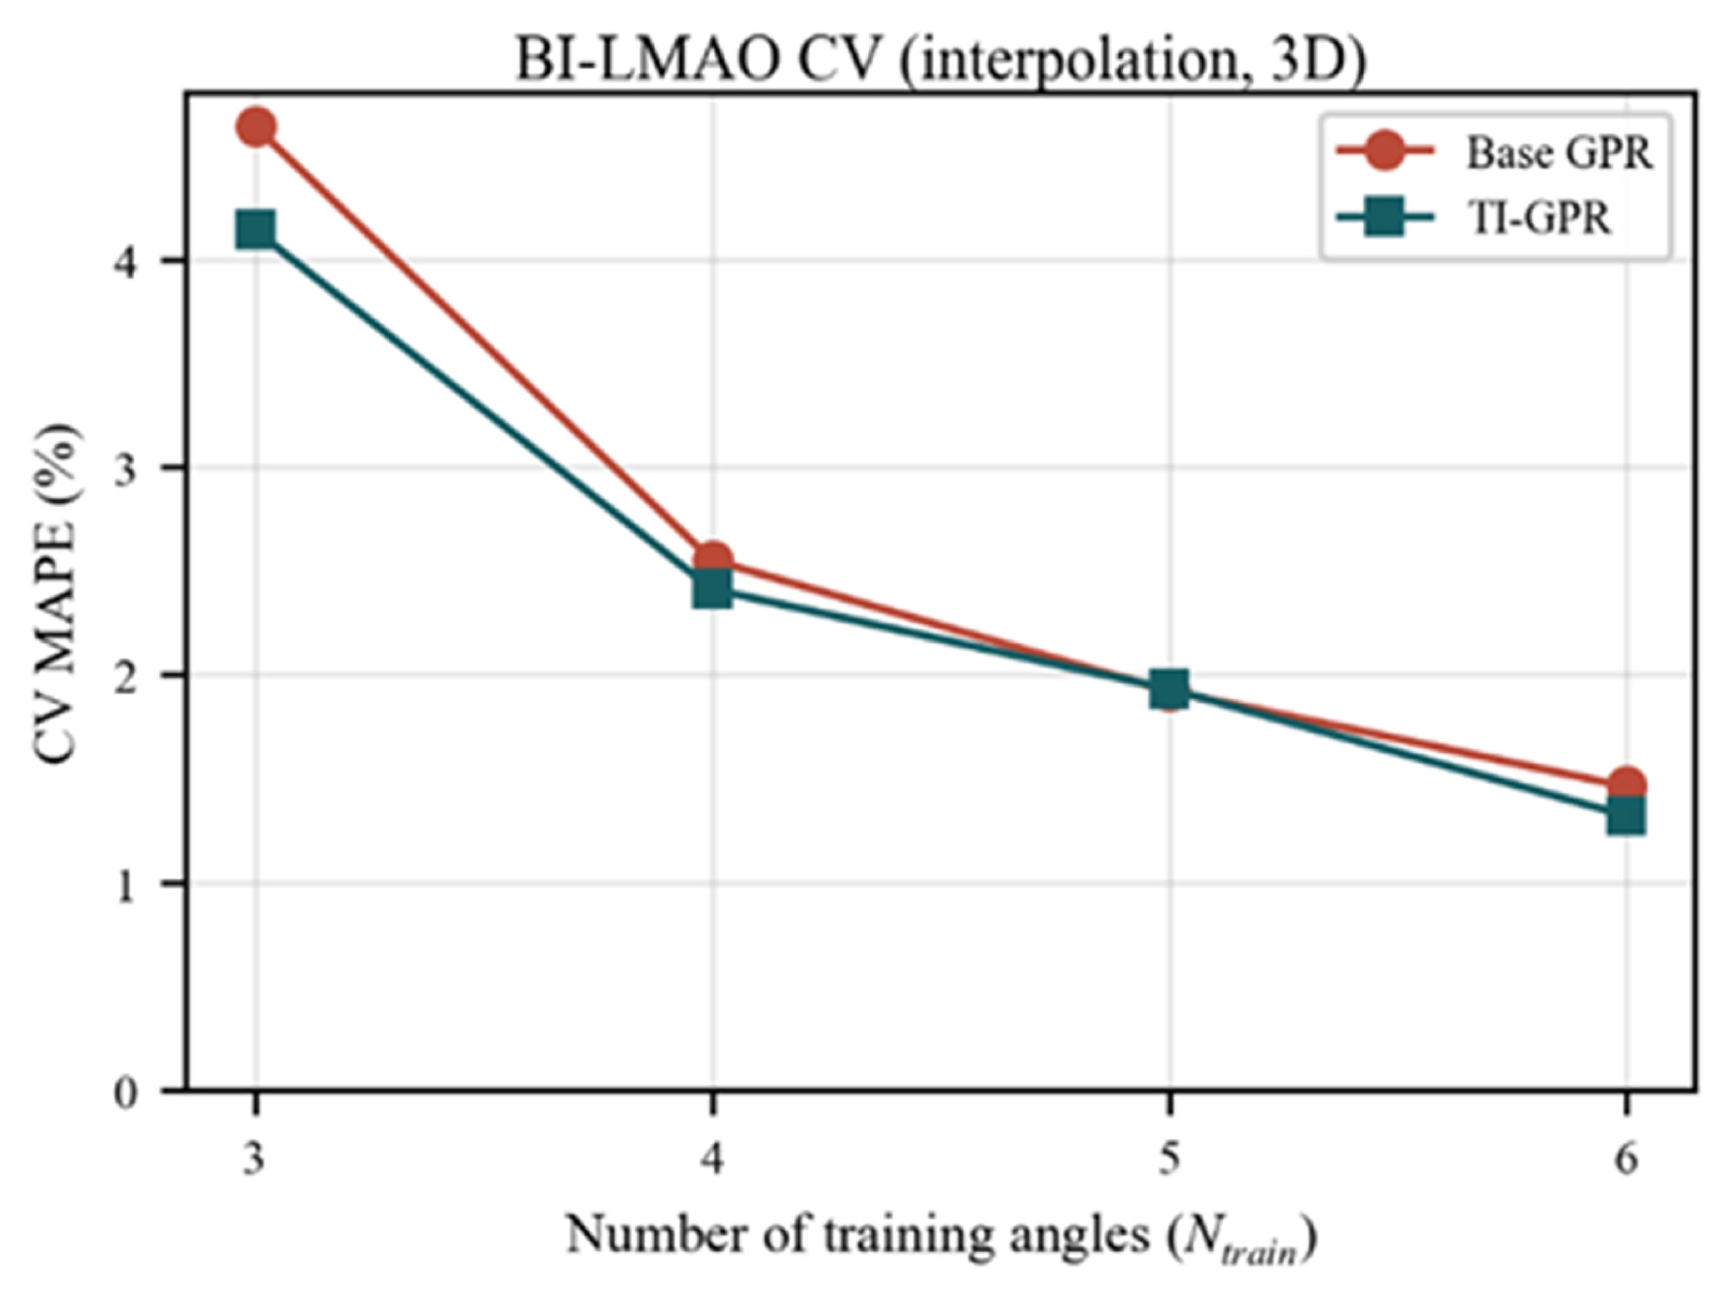
Fig. 10Independent holdout validation at Q ≈ 7 CMM
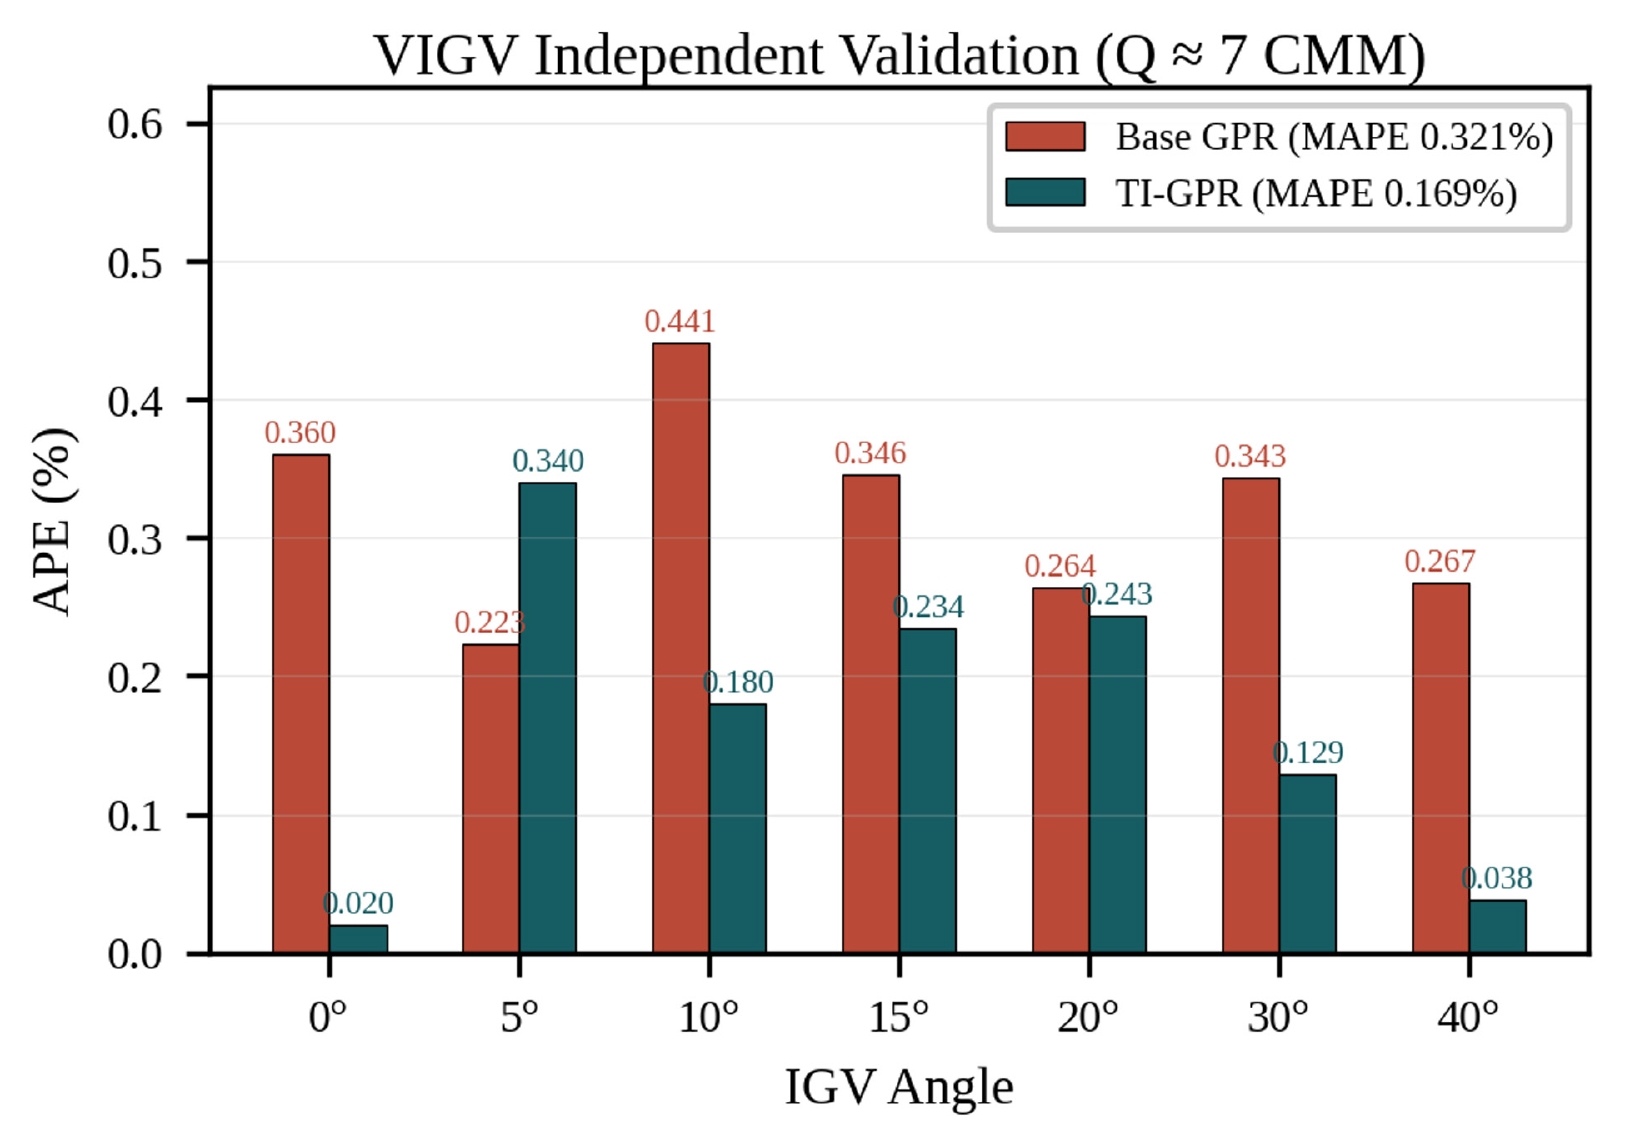
Table 1
Table 1
|
Parameter |
Value |
|
Rated rotational speed |
2,560 rpm |
|
Design flowrate |
7 CMM (m3/min) |
|
IGV angle range |
0.3–40.0° (7 angles) |
|
Valve opening range |
0–100% |
|
Total data points |
163 |
Table 2
Table 2
|
Feature |
Symbol |
Unit |
Range |
|
Volumetric flowrate |
Q |
CMM |
0.00–8.93 |
|
Total head (output) |
H |
m |
3.74–22.40 |
|
IGV angle |
θ |
° |
0.3–40.0 |
|
Valve opening |
V |
% |
0–100 |
Table 3Stability transition flowrate Qtrans per IGV angle
Table 3
|
θ [°] |
0.3 |
5.0 |
10.3 |
15.4 |
20.4 |
30.5 |
40.0 |
|
Qtrans (CMM) |
5.421 |
5.346 |
4.970 |
5.123 |
4.917 |
4.678 |
4.731 |
Table 4Comparison of Base GPR and TI-GPR configurations
Table 4
|
Element |
Base GPR |
TI-GPR |
|
Kernel |
Matern 2.5 + white |
Same (per region) |
|
Hyperparameter opt. |
Log-ML, 15 restarts |
Same (per region) |
|
Training data |
All points of train angles |
Split by Qtrans per angle |
|
Transition info (Qtrans) |
Not used |
Used |
|
Output |
Single H(x)
|
Blended HTI(x)
|
Table 5Number of angle combinations evaluated per Ntrain
Table 5
|
CV strategy |
Ntrain
|
Ntest
|
Combinations |
|
BI-LMAO |
3 |
4 |
5 |
|
BI-LMAO |
4 |
3 |
10 |
|
BI-LMAO |
5 |
2 |
10 |
|
BI-LMAO |
6 |
1 |
5 |
|
Free |
2 |
5 |
21 |
|
Free |
3 |
4 |
35 |
|
Free |
4 |
3 |
35 |
|
Free |
5 |
2 |
21 |
|
Free |
6 |
1 |
7 |
Table 6Full-range performance (BI-LMAO CV, Ntrain = 6)
Table 6
|
Input |
Metric |
Base GPR |
TI-GPR |
|
2D (Q, θ) |
CV MAPE [%] |
2.149 |
2.032 |
|
2D (Q, θ) |
R2 [CV] |
0.997 |
0.998 |
|
3D (Q, θ, V) |
Train MAPE [%] |
0.177 |
0.238 |
|
3D (Q, θ, V) |
CV MAPE [%] |
1.462 |
1.316 |
|
3D (Q, θ, V) |
R2 [train] |
1.000 |
1.000 |
|
3D (Q, θ, V) |
Holdout MAPE [%] |
0.321 |
0.169 |
|
3D (Q, θ, V) |
95% CI coverage [%] |
100 |
98.718 |
Table 7Sensitivity of transition-zone CV MAPE to k
Table 7
|
k |
2 |
3 |
4 |
5 |
6 |
8 |
10 |
|
MAPE [%] |
0.790 |
0.791 |
0.800 |
0.804 |
0.806 |
0.809 |
0.810 |
Table 8Sensitivity of BI-LMAO CV MAPE to overlap width Δ
Table 8
|
Δ (CMM) |
0.5 |
1.0 |
1.5 |
2.0 |
|
Base GPR [%] |
1.46 |
1.46 |
1.46 |
1.46 |
|
TI-GPR [%] |
1.38 |
1.32 |
1.34 |
1.36 |
|
Δ MAPE [%] |
−0.09 |
−0.14 |
−0.12 |
−0.11 |
|
Nnormal
|
93 |
106 |
115 |
119 |
|
Nsurge
|
76 |
84 |
95 |
102 |
Table 9Effect of split-point choice and number of regions
Table 9
|
Configuration |
CV MAPE (Ntrain = 6) |
CV MAPE (Ntrain = 4) |
|
Base GPR (w/o split) |
2.149 |
3.749 |
|
Qtrans (TI-GPR) |
2.032 |
3.271 |
|
Fixed Qcut = 4.0 |
1.966 |
3.255 |
|
Fixed Qcut = 5.0 |
2.025 |
3.223 |
|
Qtrans − 1.0 |
1.970 |
3.251 |
|
Qtrans + 1.0 |
2.112 |
3.410 |
|
Three-region |
1.931 |
3.216 |
Table 10Sparse analysis: Free combination CV (2D, MAPE %)
Table 10
|
Ntrain
|
Base GPR |
TI-GPR |
Improvement [%] |
|
2 |
45.306 |
36.977 |
+18.384 |
|
3 |
23.764 |
15.224 |
+35.938 |
|
4 |
13.953 |
7.873 |
+43.578 |
|
5 |
7.789 |
4.359 |
+44.044 |
|
6 |
4.422 |
2.919 |
+33.990 |
Table 11Sparse analysis: BI-LMAO CV (2D, MAPE %)
Table 11
|
Ntrain
|
Base GPR |
TI-GPR |
Improvement [%] |
|
3 |
7.044 |
5.810 |
+17.525 |
|
4 |
3.749 |
3.271 |
+12.760 |
|
5 |
2.271 |
2.575 |
−13.370 |
|
6 |
2.149 |
2.032 |
+5.409 |
Table 12Comparison with conventional cubic-polynomial pumpcurve models (2D, CV MAPE %)
Table 12
|
Method |
BI-LMAO (Ntrain = 3) |
Free (Ntrain = 2) |
Free (Ntrain = 6) |
|
Global cubic polynomial |
3.813 |
219.722 |
3.865 |
|
Piecewise cubic (at Qtrans) |
4.080 |
297.492 |
2.865 |
|
Per-angle cubic + interp. |
4.517 |
12.620 |
6.462 |
|
Base GPR |
7.044 |
45.306 |
4.422 |
|
TI-GPR |
5.810 |
36.977 |
2.919 |
Table 13Sparse analysis: Free combination CV (3D, MAPE %)
Table 13
|
Ntrain
|
Base GPR |
TI-GPR |
Improvement [%] |
|
2 |
36.232 |
25.151 |
+30.583 |
|
3 |
15.019 |
8.756 |
+41.705 |
|
4 |
8.430 |
4.876 |
+42.158 |
|
5 |
4.501 |
2.898 |
+35.622 |
|
6 |
2.604 |
1.853 |
+28.828 |
Table 14Sparse analysis: BI-LMAO CV (3D, MAPE %)
Table 14
|
Ntrain
|
Base GPR |
TI-GPR |
Improvement [%] |
|
3 |
4.643 |
4.143 |
+10.773 |
|
4 |
2.545 |
2.410 |
+5.308 |
|
5 |
1.923 |
1.926 |
−0.187 |
|
6 |
1.462 |
1.316 |
+10.018 |
Table 1595% CI width by operating region (Training data, 3D)
Table 15
|
Region |
Ndata
|
Base GPR CI [m] |
TI-GPR CI [m] |
|
Normal (Q > Qtrans+Δ) |
72 |
0.230 |
0.161 |
|
Transition (±Δ) |
34 |
0.234 |
0.202 |
|
Surge (Q < Qtrans−Δ) |
50 |
0.242 |
0.319 |
|
Overall |
156 |
0.234 |
0.221 |
Table 16Calibration analysis by confidence level
Table 16
|
Confidence level |
Base GPR [%] |
TI-GPR [%] |
|
50% |
90.385 |
76.282 |
|
80% |
99.359 |
96.154 |
|
95% |
100.000 |
98.718 |
|
99% |
100.000 |
100.000 |
REFERENCES
- 1. Kim, Y.-S., Shim, H.-S., Kim, K.-Y., (2021), Effects of inlet guide vane and blade pitch angles on the performance of a submersible axial-flow pump, Proceedings of the Institution of Mechanical Engineers, Part A: Journal of Power and Energy, 235(4):718-732.
- 2. Yang, F., Hu, W.-z., Li, C., Liu, C., Jin, Y., (2020), Computational study on the performance improvement of axial-flow pump by inlet guide vanes at part loads, Journal of Mechanical Science and Technology, 34(12), 4905-4915.
- 3. Suh, S.-H., Rakibuzzaman Kim, K.-W., Kim, H.-H., Yoon, I. S., Cho, M.-T., (2015), A study on energy saving rate for variable speed condition of multistage centrifugal pump, Journal of Thermal Science, 24(6), 566-573.
- 4. Stepanoff, A. J., (1957), Centrifugal and Axial flow pumps: Theory, design, and application, 2nd Edition, Wiley.
- 5. Greitzer, E. M., (1981), The stability of pumping systems, Journal of Fluids Engineering, 103(2), 193-242.
- 6. Son, Y.-J., Yang, H.-M., Lee, K.-Y., Yoon, J. Y., Choi, Y.-S., (2024), Application of operating scenarios and analysis of unstable flow characteristics at various angles of inlet guide vane, Scientific Reports, 14(1), 22684.
- 7. Rasmussen, C. E., Williams, C. K. I., (2006), Gaussian processes for machine learning. MIT Press.
- 8. De Boor, C., (1978), A practical guide to splines. Springer; New York.
- 9. Karniadakis, G. E., Kevrekidis, I. G., Lu, L., Perdikaris, P., Wang, S., Yang, L., (2021), Physics-informed machine learning, Nature Reviews Physics, 3, 422-440.
- 10. Raissi, M., Perdikaris, P., Karniadakis, G. E., (2019), Physics-informed neural networks: A deep learning framework for solving forward and inverse problems involving nonlinear partial differential equations, Journal of Computational Physics, 378, 686-707.
- 11. Gülich, J. F., (2020), Centrifugal Pumps, 4th Edition, Springer Cham.
- 12. Arlot, S., Celisse, A., (2010), A survey of cross-validation procedures for model selection, Statistics Surveys, 4, 40-79.
Biography
- Yongwoo Shin
Senior Researcher at the Korea Electronics Technology Institute (KETI). His research interests include artificial intelligence, agentic optimization, computational fluid dynamics (CFD), and fluid machinery.
- Sungjin Yang
Principal researcher in Korea Electronics Technology Institute (KETI). His research interests include computational fluid dynamics (CFD), turbomachinery design, and energy management systems.
- Jongrak Choi
Jongrak Choi is a Principal Researcher at the Korea Electronics Technology Institute (KETI). His research interests include computational fluid dynamics (CFD), thermalfluid systems design, and automation solutions for simulation workflows.
- Jin-Seok Kim
Senior Researcher at the Korea Electronics Technology Institute (KETI). His research interests include the optimal design of electric machines, with a focus on performance, efficiency, and reliability.
- Seongwon Kang
Professor of Mechanical Engineering at Sogang University. His research interests include computational fluid dynamics, fluid machinery, energy conversion devices, and reduced-order modeling.